ニュース

ニュース

Schneider ILM0702P01A0000 とは何ですか?またコンパクト サーボ モーションをどのようにサポートしますか?

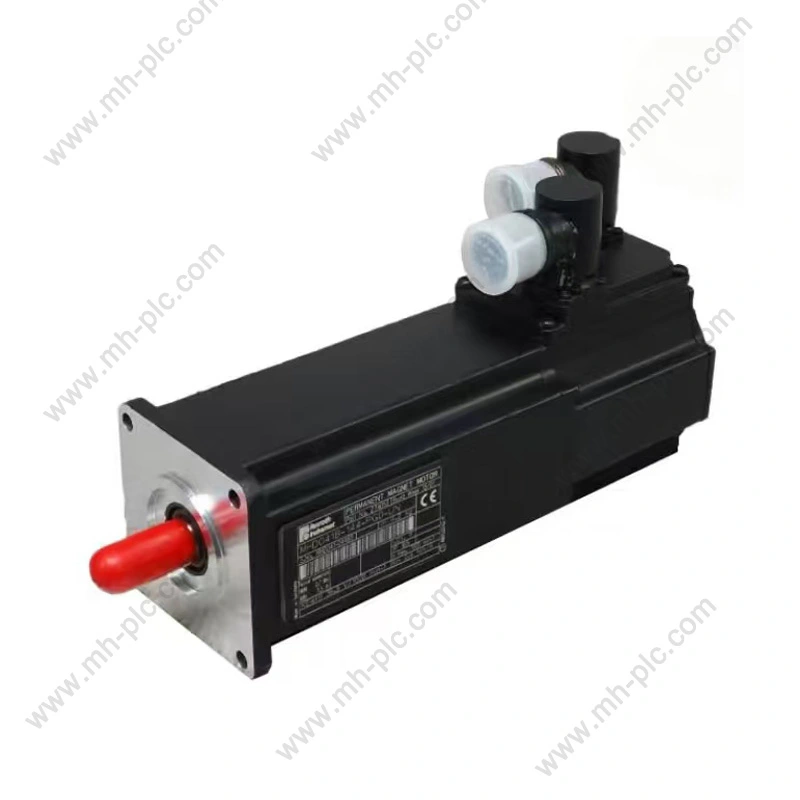
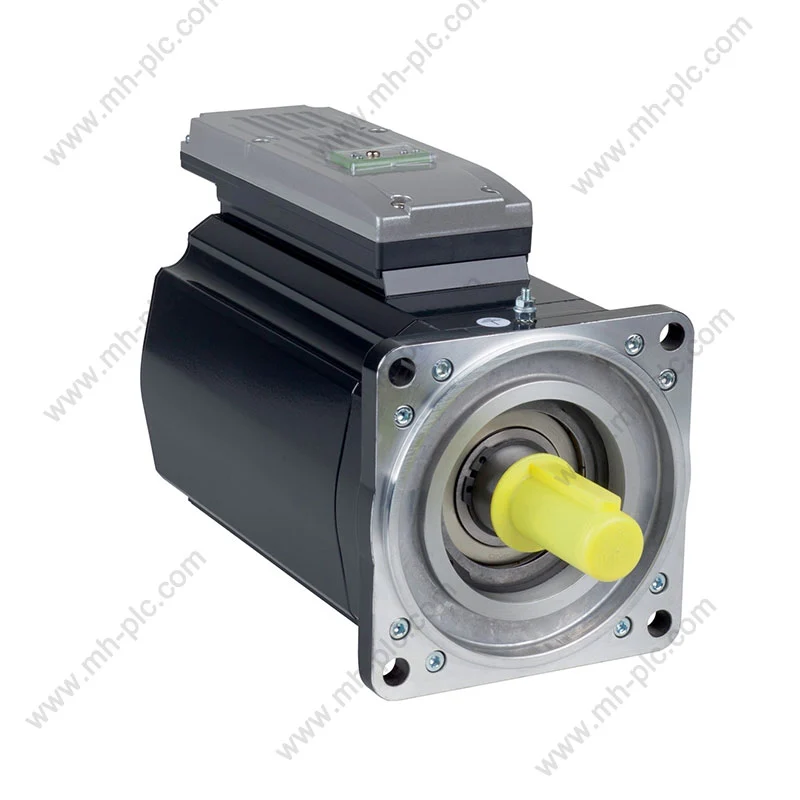
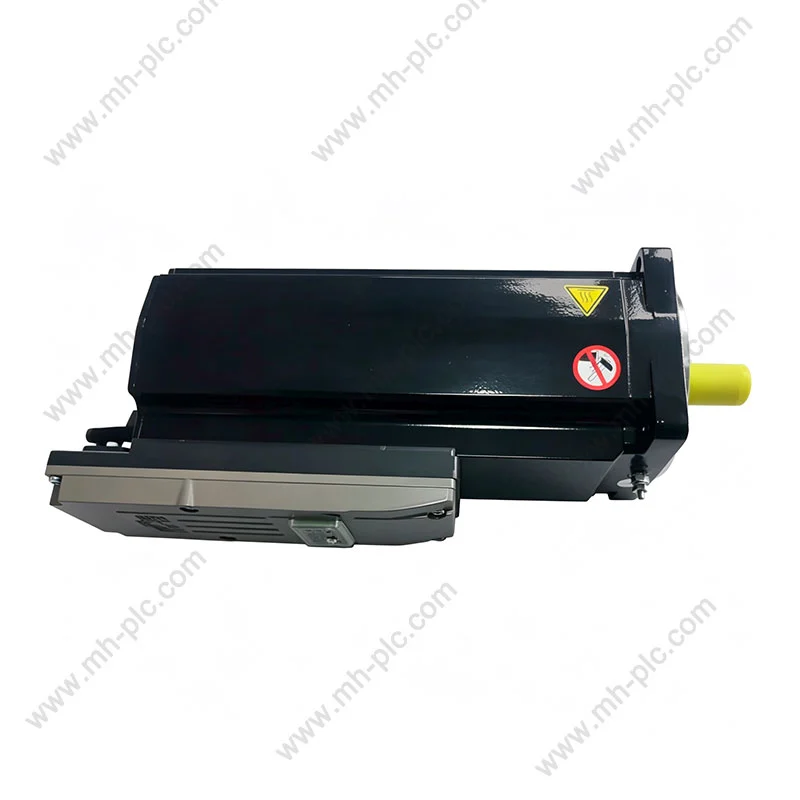
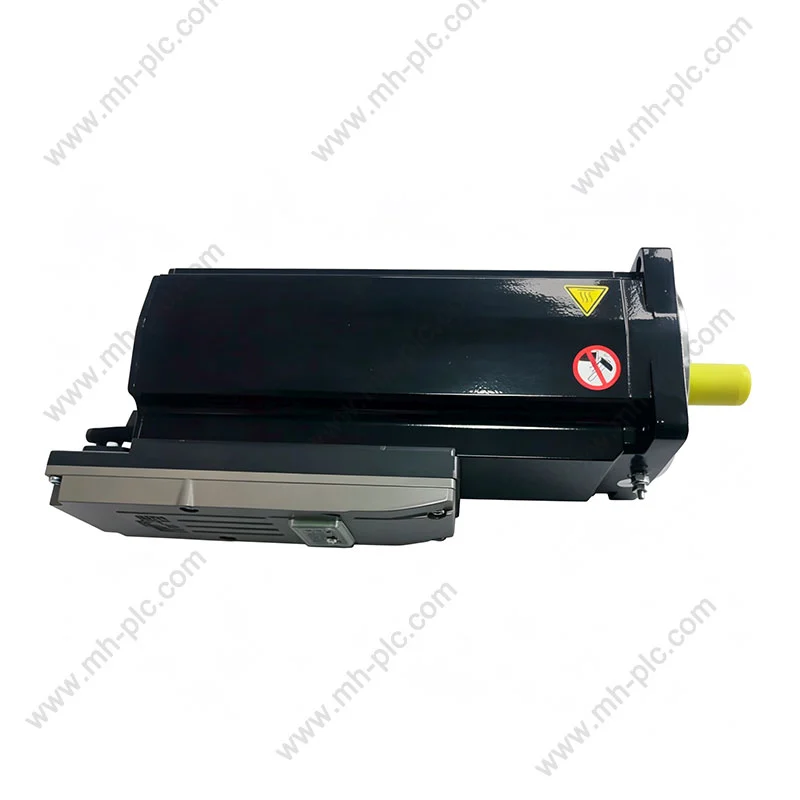
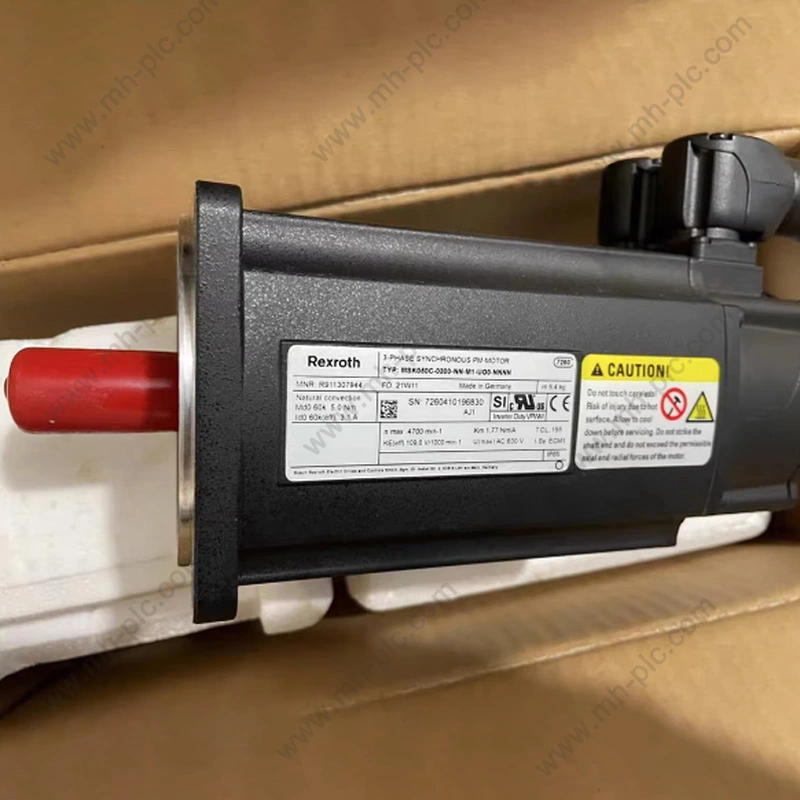
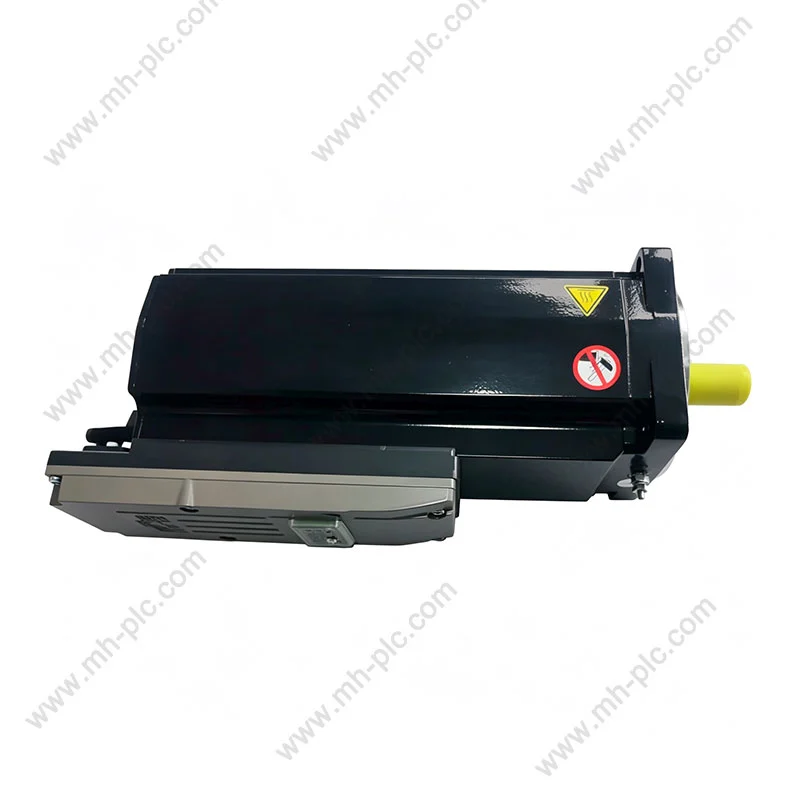
のシュナイダー ILM0702P01A0000は、PacDrive 3 モーション コントロール システム用の Lexium 62 ILM ファミリに統合されたサーボ モーターです。シュナイダーエレクトリックは、このユニットを保持ブレーキのない 1.7 Nm、6000 rpm の一体型サーボ モーターとして認識しています。定格電源電圧は 250 ~ 700 V、公称出力電力は 720 W、絶対シングルターン SinCos Hiperface フィードバックを使用します。統合されたアーキテクチャにより、サーボ関連の電子機器が機械の軸の近くに配置され、キャビネットの要件が軽減され、機械の配線が簡素化されます。

エンジニア、機械製造業者、メンテナンス チーム、産業バイヤーにとって、完全な製品構成を理解することは重要です。トルク、速度、フィードバック、シャフト寸法、ブレーキ構成、コントローラーの互換性、ケーブル配線、および環境要件はすべて、特定の統合サーボモーターが機械に適しているかどうかに影響します。

Schneider ILM0702P01A0000


シュナイダー ILM0702P01A0000 とは何ですか?

シュナイダー ILM0702P01A0000 は、PacDrive 3 モーションコントロール アーキテクチャ向けに設計された Lexium 62 ILM 統合サーボ モーターです。シュナイダーエレクトリックは、これを連続ストールトルク1.7Nm、公称出力720W、公称速度6000rpmの統合型サーボモーターとして挙げています。指定された構成には保持ブレーキは含まれていません。

モーターと駆動電子機器が別々に設置される従来の構成とは異なり、統合されたサーボモジュールは重要な駆動機能をモーター側ユニットにもたらします。このアーキテクチャは、キャビネットのハードウェアの削減と接続の簡素化が重要な設計目標である、複数の軸やモジュール式の機械セクションを備えた機械で特に役立ちます。

シュナイダーエレクトリックは、ILM アーキテクチャについて、プラグアンドプレイ技術、ハイブリッド ケーブルによる高速相互接続、配線とキャビネットのスペースの削減をサポートしていると説明しています。メーカーの製品情報によると、このアーキテクチャにより、アプリケーションとシステム構成に応じて、ケーブル配線が最大 70% 削減され、キャビネット スペースが最大 90% 削減され、配線時間が最大 90% 短縮されます。 


統合サーボ アーキテクチャはどのように機能しますか?

重要な概念は分散化です。すべての駆動コンポーネントを中央の電気キャビネットに集中させるのではなく、統合されたサーボ モジュールがモーション コントロール ハードウェアの一部を機械軸に近づけます。

このアプローチは、独立して制御される軸を多数含むマシンにとって有益です。モジュラーマシンでは、モーションハードウェアを関連するモーターの近くに保ちながら、さまざまな位置に機械ユニットを配置できます。その結果、機械のレイアウトがすっきりし、中央キャビネットと各軸の間の長い個別の接続が少なくなります。

モーター

機械軸の回転運動を制御します。

統合ドライブ

サーボドライブ機能をモーターの近くに配置します。

モーションネットワーク

軸をマシンのモーション制御アーキテクチャに接続します。

この設計は、機械製造業者が限られたキャビネット スペースと精密な動作のバランスをとる必要がある場合に特に重要です。ただし、物理的なサイズや定格出力が適切であるという理由だけで、統合モーターを選択すべきではありません。電気的互換性、コントローラーのアーキテクチャ、フィードバック要件、ケーブル設計、熱条件、機械的負荷、および機械の安全要件もチェックする必要があります。


主な仕様は何ですか?

次の仕様は、ILM0702P01A0000 を評価するための実際的な出発点となります。シュナイダー エレクトリックの製品情報および技術文書では、以下に示す中心的な価値が特定されています。 

パラメータ ILM0702P01A0000 なぜそれが重要なのか
製品ファミリー Lexium 62 ILM / PacDrive 3 システムの互換性を判断します
公称出力電力 720W モーターの出力クラスを示します
連続失速トルク 1.7Nm 持続負荷解析にとって重要
ピークストールトルク 7.6Nm 短期間の動的需要に関連する
公称速度 6000rpm サイクルタイムとトランスミッションの計算に重要
定格電源電圧 250~700V 駆動システムの設計と一致する必要がある
フィードバック 絶対的なシングルターン SinCos ハイパーフェイス 位置と速度のフィードバックを提供します
保持ブレーキ ブレーキなし 垂直または耐荷重用途に重要

サードパーティの代理店データには、このモデルのシャフト直径 11 mm、フランジ サイズ 70 mm、全長 226 mm もリストされています。ただし、最終的な機械設計の場合は、寸法図と製造元の最新の技術文書を制御参照として扱う必要があります。


トルクと速度をどのように理解すべきですか?

サーボ選択でよくある間違いは、最高速度だけを見てしまうことです。動作軸を成功させるには、モーターがアプリケーションのトルクと速度のプロファイルを完全に満たす必要があります。

ILM0702P01A0000 の公称速度は 6000 rpm、連続ストール トルクは 1.7 Nm です。記録されている最大ストール トルクは 7.6 Nm です。これらの数値は、互換性のある値として扱うのではなく、メーカーの動作条件内で解釈される必要があります。 

  • 連続トルク:長期間にわたって維持する必要がある負荷に関連します。
  • 最大トルク:加速、減速、または短期間の負荷ピークに関連します。
  • 公称速度:モーターが必要なマシンサイクルを満たすことができるかどうかを判断するのに役立ちます。
  • 負荷慣性:加速性能やサーボチューニングに影響します。
  • 伝達比:モーターが認識するトルクと速度の要件が変わります。

したがって、エンジニアはモーターを確認する前に、実際の負荷トルク、加速トルク、反射慣性、デューティ サイクル、および必要な動作速度を計算する必要があります。


フィードバックが重要なのはなぜですか?

サーボ システムは、モーターが実際に何を行っているかを決定するフィードバックに依存します。 ILM0702P01A0000 は絶対シングルターン SinCos Hiperface フィードバックを使用し、メーカーのマニュアルでは速度フィードバック分解能として 128 周期を指定しています。

実際には、フィードバックは制御システムが位置と速度を監視するのに役立ち、指令された動きを実際のモーターの動作と比較できるようになります。これは、反復可能な位置決め、調整された軸、制御された加速度、および正確な動作プロファイルを必要とするアプリケーションに不可欠です。

既存のサーボ モーターを交換する場合、エンジニアは、同様の出力とトルクを持つ別のモーターが既存の制御システムと正しく通信すると仮定するのではなく、フィードバック タイプを検証する必要があります。


機械の配線をどのように簡素化できるのでしょうか?

ILM アーキテクチャの主な利点の 1 つは、マシン配線へのアプローチです。シュナイダーエレクトリックは、信号レベルと電力レベルのハイブリッドケーブルを使用した迅速な相互接続について説明し、ケーブル配線、キャビネットスペース、および配線時間の削減の可能性を強調しています。

これは、多数の軸を持つ機械で特に役立ちます。従来のアーキテクチャでは、キャビネットと個々のモーターの間を移動するために複数のモーター電力、フィードバック、および制御接続が必要な場合があります。分散型アーキテクチャでは、その物理的な配置を変更し、マシンのモジュール化を簡素化できます。

実際の機械製造には次のような利点があります。
  • 電気キャビネット内の混雑が軽減されます。
  • マシンモジュール間のケーブル配線がすっきりしました。
  • 多軸機器の設置工数を削減します。
  • より柔軟な機械モジュール設計。
  • システムが正しく構成されている場合、コミッショニングが速くなる可能性があります。

このサーボモーターはどこに使用できますか?

ILM0702P01A0000 は、汎用モーター アプリケーションではなく、産業用モーション コントロール アーキテクチャを対象としています。その統合された設計は、制御された位置決め、調整された動作、および分散型ドライブ アーキテクチャが必要な機械軸に考慮できます。

産業オートメーション

包装機械

適切なモーション アーキテクチャは、インデックス、位置決め、搬送、および同期した機械の動きをサポートできます。

マテリアルハンドリング

サーボ制御は、制御された加速と再現可能な位置決めが必要な場合に使用できます。

モジュール式機械

統合ドライブ アーキテクチャは、マシン セクションが物理的に分散されている場合に有利です。

多軸装置

分散型サーボ モジュールは、多数の制御軸を備えたマシンのアーキテクチャを簡素化するのに役立ちます。

アプリケーションの適合性は、完全なシステム設計によって決まります。モーターのトルク、速度、フィードバック、環境評価、機械的インターフェイス、コントローラーの互換性、およびデューティ サイクルはすべて、導入前に評価する必要があります。


エンジニアは設置前に何を確認する必要がありますか?

産業オートメーションコンポーネントを購入または交換する場合、正しい識別が特に重要です。 ILM0702P01A0000 をインストールする前に、次のチェックリストを考慮してください。

  1. モデル番号:完全な部品番号が ILM0702P01A0000 であることを確認します。
  2. ブレーキ構成:このモデルは保持ブレーキなしの仕様です。
  3. 電力要件:システムの電気アーキテクチャが、文書化された 250 ~ 700 V の定格電源範囲と互換性があることを確認します。
  4. コントローラーの互換性:対象の PacDrive 3 アーキテクチャおよびモーション コントローラーとの互換性を確認します。
  5. フィードバック:制御システムが指定されたフィードバック構成をサポートしていることを確認します。
  6. 機械的寸法:フランジ、軸径、軸長さ、取付方向、クリアランスを確認してください。
  7. 負荷特性:トルク、慣性、加速度、速度、デューティ サイクルを計算します。
  8. ケーブル配線:システムに適切に承認されたケーブルと接続配置を使用してください。
  9. 環境:温度、塵埃、湿気、振動、および設置条件を該当する文書と照合して確認してください。

どのようなメンテナンス上の問題を考慮する必要がありますか?

サーボモータは精密部品であるため、メンテナンスはモータそのものだけでなく動作条件にも重点を置く必要があります。過剰な熱、汚れ、機械的な位置ずれ、ケーブルの損傷、異常な振動、または異常な負荷は、システムのパフォーマンスに影響を与える可能性があります。

  • 機械的な取り付けとシャフトのカップリングの状態を検査します。
  • ケーブルとコネクタに目に見える磨耗や損傷がないか確認してください。
  • 異常な温度上昇を監視します。
  • 予期せぬ振動や騒音がないか調べてください。
  • 繰り返し発生する位置エラーまたは動作エラーを確認します。
  • モーターおよびその周囲の設置場所は、指定された環境条件内に保ってください。
  • フィードバック、通信、またはドライブ関連の障害を診断する場合は、メーカーのマニュアルを使用してください。

シュナイダー エレクトリックは現在、製品ドキュメント、ソフトウェア ダウンロード、製品選択リソース、および交換/代替情報を製品ページから提供しています。

購入者は購入前に何を確認する必要がありますか?

産業オートメーションの購入には、製品名を一致させるだけでは不十分です。購入者は、提供されたコンポーネントが必要なマシン構成と正確に一致するかどうかを確認する必要があります。

  1. 正確なメーカー部品番号をご確認ください。
  2. ユニットが新品、再生品、余剰品、または以前に設置されていたものであるかどうかを確認します。
  3. 必要に応じて、パッケージ、ラベル、トレーサビリティを確認します。
  4. ブレーキの構成とフィードバックの種類を確認してください。
  5. 仕様が不明瞭な場合は、技術文書をリクエストしてください。
  6. 在庫状況と納期の目安をご確認ください。
  7. 保証とアフターサポートを明確にします。
  8. 交換プロジェクトの場合は、モーターの定格出力だけではなく、電気的および機械的構成全体を比較してください。

現在の代理店情報は、購入時に在庫と価格を確認する必要がある理由を示しています。たとえば、在庫状況や表示価格は販売代理店や地域によって異なりますが、シュナイダーエレクトリック独自の地域ページには、その市場に固有の参考価格や購入情報が表示される場合があります。


統合サーボ アーキテクチャと従来のキャビネット ドライブの比較

考慮 統合サーボアプローチ 従来の集中配置
ドライブの場所 モーター/軸の近く 通常はキャビネット内に集中
キャビネットスペース システムアーキテクチャに応じて削減可能 より多くのドライブハードウェアがキャビネットスペースを占有する可能性があります
マシンのモジュール性 分散マシンモジュールに最適 より集中的な配線が必要になる場合があります
配線の概念 ハイブリッド相互接続により軸接続が簡素化可能 別途接続が必要な場合があります
メンテナンスのアプローチ 現場取り付けのドライブ/モーターアセンブリ 集中ドライブコンポーネント

どちらのアーキテクチャも、普遍的に適しているものとして扱うべきではありません。正しい選択は、マシンのトポロジ、軸数、キャビネットの制限、環境条件、サービス要件、制御アーキテクチャ、および全体的な設置設計によって異なります。


よくある質問

ILM0702P01A0000 はサーボ モーターまたはサーボ ドライブですか?

シュナイダー エレクトリック社では、Lexium 62 ILM ファミリの統合サーボ モーター/サーボ ドライブ製品として認識されています。統合アーキテクチャでは、モーターとドライブ関連の機能が PacDrive 3 モーション システム用の現場取り付けユニットに組み込まれています。 

ILM0702P01A0000の電力定格はどれくらいですか?

記載されている公称出力電力は 720 W です。 

定格速度とは何ですか?

技術文書に記載されている公称速度は 6000 rpm です。 

ILM0702P01A0000 には保持ブレーキが付いていますか?

いいえ。この特定のモデルは、保持ブレーキのないバージョンとして文書化されています。この区別は、静止した垂直荷重を機械的に保持する必要がある用途にとって重要です。 

このモデルはどのようなフィードバックを使用しますか?

技術文書では、絶対シングルターン SinCos Hiperface フィードバックを指定しています。 

連続失速トルクとは何ですか?

文書化された連続ストール トルクは 1.7 Nm ですが、ピーク ストール トルクは 7.6 Nm と指定されています。これらの値は工学的に異なる意味を持ち、完全な動作プロファイル内で考慮する必要があります。 

汎用の単体モーターとして使用できますか?

これは、PacDrive 3 モーションコントロール アーキテクチャ用の統合サーボ製品として設計されています。したがって、通常のスタンドアロン モーターとして扱うのではなく、互換性のあるモーション コントロール システムの一部として評価する必要があります。 

交換前に正確な部品番号を確認する必要があるのはなぜですか?

ブレーキ構成、フィードバック、シャフト配置、定格出力、その他の製品特性のわずかな違いが、システムの互換性に影響を与える可能性があります。完全な部品番号を確認すると、一見類似したコンポーネントが互換性のないマシンにインストールされるのを防ぐことができます。


最終的な考慮事項

シュナイダー ILM0702P01A0000 は、Lexium 62 ILM ファミリの特殊な統合サーボ モーターです。公称出力 720 W、連続失速トルク 1.7 Nm、公称速度 6000 rpm、絶対シングルターン SinCos Hiperface フィードバック、ブレーキなしの構成により、一般的なサーボ モーターではなく、明確に定義されたコンポーネントとなっています。 

その統合アーキテクチャは、モジュール式、多軸、またはスペースに制約のある自動化機器を扱う機械製造業者に特に関連します。キャビネットのスペースと配線が削減される可能性があるため、機械のアーキテクチャが簡素化され、現場で取り付けられる設計により、より分散された機器のレイアウトをサポートできます。シュナイダーエレクトリックは、ILM アプローチの特徴として、ケーブル配線、キャビネットスペース、配線時間の削減を特に強調しています。

購入および交換プロジェクトの場合、最も重要なステップは、外観や出力だけでモデルを一致させるのではなく、完全な構成を検証することです。設置前に、電気的互換性、コントローラのアーキテクチャ、フィードバック、機械的寸法、ブレーキ要件、環境条件、ケーブル構成、および機械の負荷をすべて確認する必要があります。

産業オートメーションコンポーネントに関するサポートが必要ですか?

東莞南城茂匯機械設備貿易有限公司は、信頼性の高いコンポーネントの特定と購入支援を必要とする顧客に、産業機械およびオートメーション機器の調達サポートを提供します。シュナイダーエレクトリックのサーボ製品、交換用コンポーネント、または関連するオートメーション機器をチェックしている場合、当社のチームがモデル情報と調達要件の確認をお手伝いします。

製品のお問い合わせ、在庫状況の確認、交換要件、または産業オートメーションの調達サポートについては、お問い合わせ 完全なモデル番号とアプリケーションの詳細を記載します。

関連ニュース
メッセージを残してください
X
当社は Cookie を使用して、より良いブラウジング体験を提供し、サイトのトラフィックを分析し、コンテンツをパーソナライズします。このサイトを使用すると、Cookie の使用に同意したことになります。 プライバシーポリシー
拒否する受け入れる