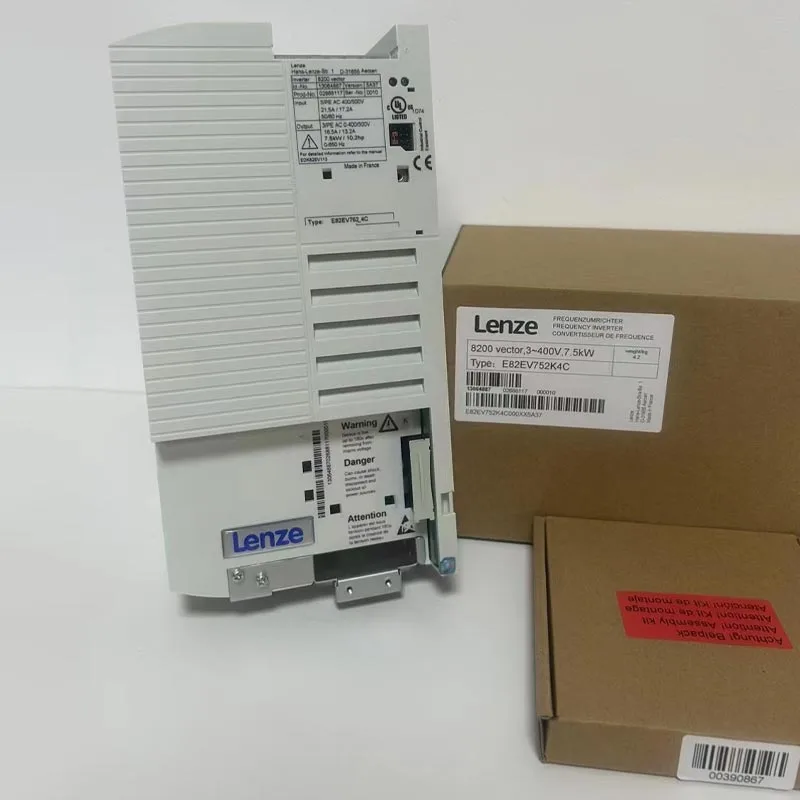
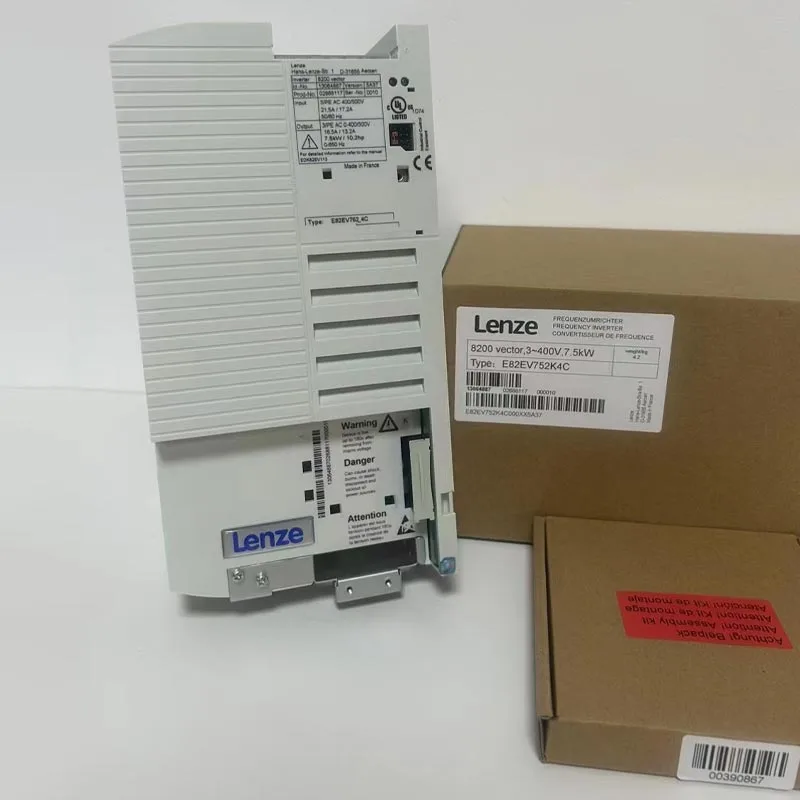
レンツェインバーターこのソリューションは、正確な速度調整、加速、減速の制御、トルク管理、自動化機器との統合が必要とされる産業用モーションおよびモーター制御システムで使用されます。適切なインバータを選択することは、単にモータ出力を適合させるだけの問題ではありません。エンジニアは、モーターのタイプ、供給電圧、出力電流、制御モード、負荷特性、ブレーキ要件、通信アーキテクチャ、環境条件、キャビネットの制約、および試運転手順も考慮する必要があります。インバーター技術は、コンベア、ポンプ、ファン、包装機器、工作機械、マテリアルハンドリングシステム、その他の産業機械に適用できます。最も信頼性の高い選択プロセスは、機械のデューティ サイクルとモーターの特性から始まり、次に必要な駆動機能、保護、制御インターフェイス、設置条件を定義します。確立された産業オートメーション製品を調達する購入者にとって、インバータ ファミリが異なればインターフェイス、ソフトウェア機能、寸法、設置要件が異なる可能性があるため、正確なモデルの特定とアプリケーションのマッチングが特に重要です。
目次
トピックをクリックすると、そのセクションに直接ジャンプします。
産業機器において可変速モータ制御が重要なのはなぜですか?
多くの産業機械は、あらゆる条件下で 1 つの固定速度で動作するためにモーターを必要としません。コンベアには制御された加速が必要な場合があり、ポンプには異なる流量条件が必要な場合があり、ファンは変化するプロセス需要に対応する場合があり、包装機は多くの場合、複数の軸またはステーション間の調整された動作に依存します。
従来の固定速度構成では、機械的方法を使用して機械の出力を調整できますが、可変周波数ドライブを使用すると、モーターの電気的動作条件を直接制御できます。
選択された制御戦略に従って供給される周波数と電圧を変更することにより、ドライブはモーターの速度を調整し、トルク生成に影響を与えることができます。これにより、機械設計者は、機械的な伝達方法に完全に依存することなく、動きを制御するためのより柔軟な方法が得られます。
実際のメリットは単に「速度が変わる」というだけではありません。制御された加速により機械的衝撃を軽減できます。制御された減速により、カップリングやベルトへの突然の負荷を軽減できます。速度を調整できるため、モーターを 1 つの固定点で強制的に連続稼働させるのではなく、プロセスを必要な生産条件で稼働させることができます。
機械の要件やプロセス条件に応じてモーター速度を調整できます。
停止から動作速度までの明確なランプを提供し、突然の機械的負荷を軽減します。
マシンが突然停止するのではなく、定義されたプロファイルに従って速度を落とすことができます。
モーターの動作を PLC、HMI、センサー、監視システムに接続できる制御インターフェイスを提供します。
マシンごとに異なるドライブ動作が必要な理由
安定した荷重を運ぶコンベアは、ホイスト、押出機、遠心ファン、または高慣性機械とは異なる動作をします。負荷ごとに異なるトルクと速度の要件が生じます。
機器によっては高い起動トルクが必要となる場合があります。低速時に比較的低いトルクを必要とするものもあります。大きな回転質量を加速し、その後、繰り返し減速する必要があるものもあります。
これらの違いは、適切なインバータ定格と制御戦略に影響します。
速度制御とプロセスの安定性
産業オートメーションでは、速度がプロセスの品質に直接関係することがよくあります。コンベヤの速度は間隔に影響します。ポンプ速度は流量に影響します。ファンの速度は風量に影響します。ローラーの速度は材料の取り扱いに影響します。
したがって、ドライブは単なるモーターアクセサリではなく、プロセス制御ループの一部になることができます。
モーター制御はなぜ機械から始めなければならないのか
最初の質問は、「適切な kW 定格を持つインバーターはどれですか?」ということではありません。 「機械はモーターに何を要求しますか?」という質問のほうが適切です。
答えには、起動/停止周波数、連続動作速度、ピークトルク要求、加速時間、減速時間、負荷慣性、周囲温度、および通信要件が含まれる必要があります。
産業用周波数インバータはどのようにモータを制御するのでしょうか?
産業用インバータは、入力された電力を、接続されたモータに適した制御された出力に変換します。従来の AC ドライブでは、このプロセスには通常、整流、DC リンクのエネルギー貯蔵、およびインバータ段を介した制御されたスイッチングが含まれます。
整流段
一般的な AC ドライブの場合、入力 AC 電源はまず DC に変換されます。整流段は、下流のスイッチング回路で使用される DC バスを確立します。
整流器の構成は、ドライブのアーキテクチャと電源の配置によって異なります。
DCリンク
DC リンクは、入力整流器と出力インバーター段の間の中間エネルギー セクションとして機能します。コンデンサおよびその他のコンポーネントは、DC 電圧を安定させ、スイッチング プロセスをサポートします。
インバータ段
インバータ段は半導体スイッチを使用して、DC リンク電力を制御された三相またはその他の適切な出力に変換します。スイッチング パターンを調整することで、ドライブはモーターに印加される電圧と周波数を制御します。
出力周波数
AC 誘導モーターのモーター速度は、電気周波数とモーターの極数に関係します。したがって、出力周波数を変更すると、モーターの動作速度が変わります。
滑りと負荷の状態も実際のモーター速度に影響を与えるため、関係は完全に直接的ではありません。
電圧制御
ドライブはモーター電圧も制御します。モーター内に望ましい磁束条件を確立するには、電圧と周波数を調整する必要があります。
| ドライブステージ | 主な機能 | 主な考慮事項 |
|---|---|---|
| 入力整流器 | AC電源をDCに変換します | 電源電圧と入力構成 |
| DCリンク | 中間の DC エネルギーを提供します | 直流電圧、リップル、静電容量、熱条件 |
| インバータブリッジ | 制御されたモーター出力を作成します | スイッチング素子、電流容量、制御アルゴリズム |
| 制御プロセッサ | スイッチングおよびモーター制御コマンドを計算します | 制御モード、フィードバック、ソフトウェア機能 |
| 保護システム | 異常な電気状態を監視します | 電流、電圧、温度、故障ロジック |
PWMスイッチング
パルス幅変調は、目的のモーター波形を合成するために一般的に使用されます。半導体スイッチは制御された周波数でオン/オフし、実効電圧と周波数を調整できるパルス パターンを生成します。
スイッチング パターンはドライブの制御プロセッサによって管理されます。
モーターフィードバック
一部のアプリケーションは物理的なモーター エンコーダーなしで動作します。ドライブは、電気測定とその制御アルゴリズムからモーターの動作を推定します。
他のアプリケーションでは、より高度な速度または位置制御が必要な場合にエンコーダのフィードバックが必要になります。
開ループ動作と閉ループ動作
オープンループ制御では、物理的な速度フィードバック デバイスは使用されません。閉ループ制御は、エンコーダまたは別のセンサーからのフィードバックを使用して調整を改善します。
適切なアプローチは、必要な精度、動的応答、モーターの種類、および機械プロセスによって異なります。
したがって、ドライブは制御システムと組み合わされたパワーエレクトロニクス システムです。モーターの性能の質は、電力段と制御アルゴリズムの両方に依存します。
どのモータと負荷の特性を評価する必要がありますか?
モーターと負荷は、ドライブが動作しなければならない条件を定義します。したがって、正しいサイジングには、モーターの銘板の電力だけよりも多くの情報が必要です。
モーターの種類
一般的な産業用途には、非同期誘導モーター、永久磁石モーター、同期モーター、またはその他のモーター技術が含まれます。
ドライブは、選択したモーター タイプとそれに対応する制御方法をサポートする必要があります。
モーター電圧
モーターの銘板電圧は、駆動出力および電気システムに対応している必要があります。不一致があると、誤った動作条件が発生する可能性があります。
モーター電流
ドライブ出力段は通常、電流能力と電力クラスに基づいて選択されるため、モーター電流は特に重要です。
同じ公称電力を持つ 2 つのモーターの定格電流は、電圧、効率、力率、モーターの設計に応じて異なります。
ベース周波数
モーターの定格周波数は、ドライブプログラミングの重要な基準点を確立します。ベースポイント以下の電圧と周波数の関係は、利用可能なトルクに影響します。
負荷トルク
トルク要件は、一定トルク動作と可変トルク動作に大別できますが、実際の機械はより複雑な場合があります。
コンベヤー、ホイスト、ミキサー、および押出機は、多くの場合、幅広い速度範囲にわたって大きなトルクを必要とします。ファンと遠心ポンプは、トルク要件が速度とともに大きく変化するため、異なる動作をする可能性があります。
慣性
負荷慣性モーメントは加速と減速度に影響を与えます。回転質量が大きいと、より多くのトルクが必要となり、速度を変えるのにより多くの時間がかかります。
| モーターまたは負荷パラメータ | なぜそれが重要なのか | 選択の影響 |
|---|---|---|
| モーター電圧 | 電気的互換性を定義する | ドライブの入出力構成 |
| 定格電流 | モーターの電力需要を定義します | 駆動電流定格 |
| モーター周波数 | 動作基準点を定義します | 周波数と電圧の設定 |
| 始動トルク | 起動要件を定義する | ドライブの過負荷と制御モード |
| 負荷イナーシャ | 加速と減速に影響を与える | ランプの設定とブレーキの配置 |
| 使用速度範囲 | 必要なモーター制御範囲を定義 | 駆動アルゴリズムとモーター冷却の考慮事項 |
開始条件
重負荷のベルトを備えたコンベヤでは、大きな始動トルクが必要になる場合があります。ファンの起動動作は大きく異なる場合があります。工作機械のスピンドルには、急速な加速と正確な速度調整が必要な場合があります。
ドライブは、平均的な動作状態ではなく、実際の起動状態に一致させる必要があります。
過負荷要件
一部のアプリケーションでは、モーターの連続定格を超える電流を短期間必要とします。ドライブは、指定された期間にわたって適切な過負荷能力を提供する必要があります。
ドライブ ファミリによって過負荷定格の定義が異なる場合があるため、過負荷データは慎重に解釈する必要があります。
低速時のモーター冷却
標準の自冷式モーターは付属のファンを使用しますが、モーター速度が低いと冷却能力が低下します。機械が低速で継続的に高トルクを必要とする場合、追加のモーター冷却が必要になる場合があります。
銘板データは必須です
- 定格電圧:モーターの仕様動作電圧を確認してください。
- 定格電流:ドライブの出力定格を比較する場合は、モーター電流を使用してください。
- 定格周波数:モーターの公称周波数を確認してください。
- 定格速度:ネームプレートの速度は試運転の参考として使用してください。
- 力率:モーターの電気的動作特性を考慮してください。
- モーター接続:該当する場合は、スターまたはデルタ構成を確認します。
制御モードはマシンのパフォーマンスにどのような影響を与えますか?
アプリケーションごとに、必要なモーター制御精度のレベルも異なります。単純なコンベアには、高性能位置決めマシンと同じ制御戦略は必要ない場合があります。
V/f制御
電圧対周波数制御は、最も単純な駆動制御アプローチの 1 つです。ドライブは、出力電圧と周波数の間の定義された関係を維持します。
このモードは、高い動的トルク性能が必要とされない、比較的単純な速度制御アプリケーションに適しています。
センサレスベクトル制御
センサーレスベクトル制御はモーターの挙動を推定し、基本的な V/f 制御よりも独立して磁束とトルクを制御します。
多くのアプリケーションでエンコーダを必要とせずに、より優れた低速トルク制御と動的応答を提供できます。
閉ループベクトル制御
閉ループ制御は、エンコーダまたは別のセンサーからのフィードバックを使用します。これにより、特に速度精度と負荷外乱応答が重要なアプリケーションにおいて、速度調整と動的応答が向上します。
位置制御
一部のドライブ プラットフォームは、統合されたモーション コントロール機能または上位レベルのコントローラとの調整された通信を通じて位置決め機能をサポートできます。
ドライブのみで必要な位置決めを実行できるかどうかは、特定の製品とアプリケーションのアーキテクチャによって異なります。
| 制御モード | 代表的なキャラクター | 潜在的な用途 |
|---|---|---|
| V/f | 単純な電圧と周波数の関係 | ファン、ポンプ、基本コンベア |
| センサーレスベクトル | エンコーダなしでトルクと速度の制御を改善 | コンベヤー、ミキサー、一般機械 |
| 閉ループベクトル | フィードバックベースの速度調整 | 高性能高速アプリケーション |
| 位置制御 | 位置調整または動作機能の調整 | 動きの多い機械 |
制御モードがマシンの動作を変える理由
コンベアに突然重い負荷がかかったとします。単純な制御では、モーターの速度低下が顕著になる場合があります。ベクトル制御戦略では、モーターのトルク生成電流を調整することで、より積極的に対応できます。
実際の動作は、ドライブのチューニング、モーターのモデル、制御設定、負荷条件によって異なります。
モーターの識別
一部の駆動システムは、モーターの識別または自動調整を実行します。このプロセスでは、制御アルゴリズムがより正確な内部モーター モデルを作成できるように、モーター パラメーターを測定または推定します。
正しい試運転手順は、ドライブ プラットフォームとモーターのタイプによって異なります。
加速応答性
高い動的パフォーマンスが常に有益であるとは限りません。包装機械には急速な加速が必要な場合がありますが、長いコンベヤにはベルト張力の変化を避けるためにより滑らかなプロファイルが必要な場合があります。
したがって、制御モードは、単に機能が多いからという理由ではなく、プロセスの動作に応じて選択する必要があります。
加速、減速、ブレーキ機能は何をするのですか?
加速と減速の設定により、モーターの速度変化の速さが決まります。これらの機能は、機械の機構やドライブの電気的動作に直接影響します。
加速ランプ
加速ランプは、目標値にすぐにジャンプするのではなく、コマンド周波数を徐々に増加させます。
これにより、急激なトルク変化が軽減され、ベルト、カップリング、チェーン、ギア、その他のトランスミッションコンポーネントを保護できます。
減速ランプ
減速ランプによりモーター速度が徐々に低下します。ただし、速度を下げると、モーターが機械エネルギーを電気システムに戻す可能性があります。
この回生エネルギーにより、ドライブ内の DC リンク電圧が上昇する可能性があります。
制動抵抗器
回生エネルギーを放散する必要がある場合、制動抵抗器が電気エネルギーを熱に変換できます。ドライブの制動トランジスタと抵抗器の選択は、アプリケーションのエネルギーとデューティ サイクルに一致する必要があります。
直流噴射ブレーキ
一部のドライブは、モーターに DC 電流を注入して、特定の停止状態中にブレーキ効果を生み出すことができます。この機能はアプリケーション固有であり、ドライブの指示に従って構成する必要があります。
惰行停止
コーストストップにより駆動トルクが取り除かれ、モーターと機械が自然に減速します。これは、制御された電気的減速が必要ない場合に便利です。
| 停止方法 | モーターの動作 | 一般的な使用方法 |
|---|---|---|
| ランプストップ | 定義された時間に従って周波数が減少します | 一般的な制御された停止 |
| 海岸停留所 | モーターは駆動トルクを失い、自然に減速します | 低慣性停止または重要ではない停止 |
| 制動抵抗器 | 回生エネルギーは熱として放散される | 高慣性または急減速 |
| 直流制動 | DC励磁によりブレーキ効果が発生します | 選択した停止および保持アプリケーション |
高慣性アプリケーション
ファン、遠心分離機、大型ローラー、フライホイール、および同様の機械は、かなりの運動エネルギーを蓄えることができます。システムが急速に停止しようとすると、そのエネルギーによって DC リンク電圧が上昇する可能性があります。
したがって、適切なブレーキ管理が提供されない限り、ドライブは保護状態になる可能性があります。
制動抵抗器の選択
ブレーキ抵抗器の選択は、抵抗値、定格電力、パルス幅、デューティ サイクル、ドライブの互換性、および設置温度の条件によって異なります。
1 つの短いイベントに対しては電気的に適合する抵抗器でも、繰り返しのブレーキ サイクルには適さない場合があります。
回生システム
一部のアプリケーションでは、制動エネルギーを抵抗器を介して消費するのではなく、AC 電源に戻す回生ドライブの恩恵を受けます。
このアーキテクチャはより複雑で、通常はアプリケーションで重要な再生動作が行われる場合に選択されます。
インバータはオートメーション システムとどのように通信するのでしょうか?
最新の産業用ドライブは、多くの場合、大規模な自動化システム内のノードとして動作します。ドライブは、PLC から速度コマンドを受信したり、HMI とステータス情報を交換したり、監視コントローラーにアラームを送信したり、協調動作に参加したりすることができます。
デジタル入出力
基本的な制御は、開始、停止、正転、逆転、リセット、またはその他のコマンドのデジタル入力を通じて実装できます。
デジタル出力は、実行ステータス、障害ステータス、速度関連の状態などの状態を報告できます。
アナログ入出力
アナログ信号は、速度基準、プロセス値、またはその他の連続的に変化するコマンドを表すことができます。一般的な構成では、制御システムに応じて 0 ~ 10 V または 4 ~ 20 mA 信号が使用されます。
産業用通信ネットワーク
より高度な設備では、産業用通信ネットワークを使用して、制御情報と診断情報をデジタル的に交換します。
ドライブ ファミリと構成に応じて、インターフェイスにはフィールドバスおよび産業用イーサネット テクノロジーが含まれる場合があります。
パラメータアクセス
通信により、動作パラメータ、障害履歴、ステータス ワード、監視値、診断情報へのアクセスも提供されます。
| インタフェース | 代表的な機能 | 応用 |
|---|---|---|
| デジタル入力 | ディスクリート制御コマンド | スタート、ストップ、リセット、方向 |
| デジタル出力 | 個別のステータス表示 | 実行中、障害中、準備完了状態 |
| アナログ入力 | 連続プロセスまたは速度リファレンス | 速度指令、圧力指令 |
| アナログ出力 | 継続的な監視信号 | 速度または電流のフィードバック |
| 産業用ネットワーク | デジタル制御と診断 | PLC統合と機械調整 |
PLCの統合
PLC は、ドライブから実際の速度、出力電流、ステータス、障害情報を読み取りながら、速度基準と制御ワードを送信できます。
このデジタル アプローチにより、多数の配線された制御信号の必要性が減り、診断の可視性が向上します。
HMI とオペレーターの対話
HMI はドライブのステータスと動作値を表示できると同時に、許可された担当者が選択したパラメータや動作コマンドを変更できるようにします。
重要なパラメータは、不正な変更から保護する必要があります。
ネットワークアーキテクチャ
1 台のマシンで複数のドライブが動作する場合、通信ネットワークを慎重に計画する必要があります。デバイスのアドレス指定、ケーブル配線、終端、更新速度、制御遅延、障害動作はすべてシステムの信頼性に影響します。
リモート診断
最新の自動化アーキテクチャでは、リモート診断機能がますます使用されています。ドライブのアラームと動作データは、メンテナンス チームが機器をすぐにサービスから外すことなく問題を特定するのに役立ちます。
どのような保護機能を考慮する必要がありますか?
可変速ドライブは電源とモーターの間で動作するため、パワーエレクトロニクス レベルとモーター制御レベルの両方で保護が必要です。
過電流保護
過剰な電流は、機械的過負荷、短絡、モーターの故障、不適切なモーターパラメータ、または突然の負荷の変化によって発生する可能性があります。
ドライブは出力電流を監視し、その保護戦略に従って対応できます。
過電圧保護
DC リンク電圧は、供給障害や減速時の回生エネルギーにより上昇する可能性があります。 DC リンクが許容範囲を超えると、ドライブは過電圧応答をトリガーする可能性があります。
不足電圧保護
入力電圧が低いと、ドライブの動作やモーターの性能に影響を与える可能性があります。ドライブは DC リンクと入力の状態を監視し、保護ロジックに従って応答できます。
過熱保護
パワー半導体、ヒートシンク、冷却ファン、その他のコンポーネントは動作中に熱を発生します。温度センサーは重要な領域を監視し、制限を超えた場合に保護応答を開始できます。
モーターの過負荷
モーターの熱挙動は、電流、速度、冷却、および動作デューティによって異なります。ドライブベースの電子過負荷保護は、モーター電流と設定されたパラメーターを使用して熱負荷を推定できます。
地絡および出力保護
ドライブは異常な電流状態を監視し、特定の出力障害を検出できます。ドライブ保護は正しく設計された上流の保護に代わるものではないため、外部保護デバイスは引き続き重要です。
| 保護機能 | 考えられる原因 | ドライブレスポンス |
|---|---|---|
| 過電流 | 過負荷、ショート、加速要求 | アラーム、電流制限、またはトリップ |
| 過電圧 | 回生または電源障害 | トリップ、減速制御、その他の保護動作 |
| 不足電圧 | 供給の低下または供給の中断 | アラーム、制御停止、またはトリップ |
| 過熱 | 高負荷、高周囲、冷却障害 | 警報または保護トリップ |
| モーターの過負荷 | 過度のモーター負荷の持続 | 熱保護またはトリップ |
| 出力異常 | モーターケーブルまたはモーターの故障 | 保護的シャットダウン |
保護設定には正しいモーターデータが必要です
保護アルゴリズムは多くの場合、モーターの電流、電力、電圧、周波数、熱特性、または設定された動作制限に依存します。
したがって、モーターのデータが正しくないと、パフォーマンスと保護動作の両方に影響を与える可能性があります。
外部からの保護は引き続き必要
ドライブの内部保護機能によって、上流の回路ブレーカー、ヒューズ、切断、接地、設置方法を適切に選択する必要がなくなるわけではありません。
電気システム全体には、調整された保護が必要です。
安全なシャットダウン
機械レベルの安全性には、制御されたトルク除去、安全入力、緊急停止回路、インターロック、または専用の安全定格機能が必要な場合があります。
安全性は、標準の開始/停止入力のみに依存するのではなく、機械のリスク評価を中心に設計する必要があります。
設置環境とキャビネットの設計は選択にどう影響しますか?
電気的性能は、インバータの設置方法に部分的に依存します。同じドライブでも、小型の密閉キャビネットと換気の良いコントロール パネルでは動作が異なる場合があります。
周囲温度
パワー半導体は熱を発生するため、ドライブが熱をどれだけ効果的に放散できるかは周囲温度によって決まります。
周囲温度が高い場合、製品仕様に応じて、電流ディレーティングまたは追加の冷却が必要になる場合があります。
換気
キャビネットのエアフローにより、熱がドライブから逃げるようにする必要があります。通気口の詰まり、ファンの能力が不十分、またはキャビネットの配置が不適切であると、内部温度が上昇する可能性があります。
取付隙間
ドライブには、換気開口部と発熱面の周囲に規定のクリアランスが必要です。正確な距離は製品の設計によって異なります。
高度
高度が高くなると空気密度が減少し、冷却性能に影響を与える可能性があります。一部のドライブの取り付けでは、指定された高さを超えるとディレーティングが必要になります。
ほこりや汚れ
産業環境には、導電性粉塵、繊維、オイルミスト、湿気、または化学汚染物質が含まれる可能性があります。エンクロージャの保護とメンテナンスの要件は、現場の状況を反映する必要があります。
| 設置条件 | 潜在的な影響 | 設計応答 |
|---|---|---|
| 周囲温度が高い | 冷却マージンの減少 | 熱評価とディレーティングの可能性 |
| 空気の流れの制限 | 蓄熱 | キャビネットの通気性を改善する |
| 高地 | 空冷能力の低下 | 高度に関連したディレーティング要件に従ってください |
| ほこり | 冷却経路の汚染 | 適切なエンクロージャとメンテナンス計画 |
| 水分 | 電気的および腐食のリスク | 適切な環境保護 |
| 高いスイッチング周波数 | 追加の損失とEMI | 正しいパラメータとケーブル設計 |
EMC に関する考慮事項
高周波スイッチングにより電磁放射が発生します。モーターケーブル、接地、シールド、フィルター、およびキャビネットの構造は、電磁適合性に影響を与える可能性があります。
ケーブルの静電容量が出力回路に影響を与える可能性があるため、長いモーターケーブルの場合は特別な考慮が必要になる場合があります。
モーターケーブル長さ
許容される最大モーターケーブル長は、ドライブの設計、スイッチング特性、モーター絶縁、ケーブル構造、および出力フィルターまたはリアクトルによって異なります。
インストールする前に、この情報を製品ドキュメントと照合して確認する必要があります。
筐体内の放熱
ドライブだけでなく、コンタクタ、電源、制動抵抗器、PLC、変圧器、その他のコンポーネントによって発生する熱を考慮することが重要です。
総熱負荷によって、キャビネットにファン、空調、または別の冷却戦略が必要かどうかが決まります。
電気的な間隔と配線
電源配線、制御配線は適切に配線してください。機密性の高い通信とアナログ配線を大電流スイッチング パスから分離すると、干渉を軽減できます。
制動、回生、減速のエネルギーはどのように管理すべきでしょうか?
電気モーターが減速しても、回転システムは即座に運動エネルギーを失うわけではありません。そのエネルギーはどこかに行かなければなりません。ドライブのアーキテクチャに応じて、熱は熱として放散されるか、電気ネットワークに戻されます。
再生エネルギーはどこから来るのか
回生は通常、負荷が指令された電気速度よりも速くモーターを駆動するときに発生します。高慣性減速や負荷低減などが代表的な例です。
その後、モーターは一時的に発電機として動作し、電気エネルギーをドライブの DC リンクに送り返します。
DCリンク電圧上昇
適切なエネルギー管理パスがないと、回生エネルギーによって DC リンク電圧が上昇します。電圧がドライブの動作制限を超えると、過電圧トリップが発生する可能性があります。
制動抵抗器
制動抵抗器は、回生エネルギーの制御された経路を提供します。 DC リンク電圧が関連するしきい値に達すると、制動回路は抵抗器を動作に切り替えます。
回生ブレーキ
回生駆動システムは、エネルギーを AC 電源に戻すことができます。これは、回生が頻繁に発生する場合、または制動エネルギーが機械の動作の重要な部分を占める場合に役立ちます。
| エネルギー管理手法 | 基本原則 | 代表的な使用条件 |
|---|---|---|
| 長い減速ランプ | 停止時間を延長することで回生電力を低減 | ゆっくりとした停止を許容できる機械 |
| 制動抵抗器 | 回生エネルギーを熱に変換 | 繰り返しの減速または急な減速 |
| 回生駆動 | エネルギーをAC電源に戻します | 頻繁または大幅な回生動作 |
| メカニカルブレーキ | 物理的摩擦を使用して負荷を停止または保持します | ホイスト、安全保持、静止荷重条件 |
吊り上げ用途
ホイストと昇降システムは、下降中に吊り下げられた荷物がモーターを駆動する可能性があるため、特別な注意が必要です。電気的回生と機械的保持は別個に考慮する必要があります。
モーターの停止時に負荷を保持するために機械的ブレーキが必要になる場合があります。
高慣性機械
遠心分離機、大型ファン、ローラー、フライホイール駆動装置は、大量の機械エネルギーを蓄積する可能性があります。
適切なエネルギー管理システムが設置されていない限り、このようなシステムを急速に停止させようとすると、ドライブのブレーキ能力を超える可能性があります。
ブレーキ抵抗器の熱設計
制動抵抗器は動作中に高温になる可能性があるため、適切な換気と熱に弱いコンポーネントからの物理的な分離が必要です。
抵抗のデューティ サイクルは、実際のマシンの動作パターンから計算する必要があります。
可変速ドライブを使用できる産業用アプリケーションはどれですか?
さまざまな機械がモーターの速度とトルクの制御を必要とするため、可変周波数ドライブは多くの産業分野で使用されています。
速度制御、加速度制御、方向制御、および上流または下流の機械との調整。
モーター速度を調整してプロセスフロー制御、圧力管理、ソフトスタートを実現します。
可変速気流制御と換気およびプロセスシステムのスムーズな加速。
制御された速度、再現可能な加速、PLC との通信、および機械セクション間の調整。
スタートストップ制御、同期動作、ブレーキ、正確なコンベア速度管理。
ミキサー、ローラー、押出機、巻取装置、および同様の産業機械の速度およびトルク制御。
コンベヤシステム
コンベヤではスムーズな加減速が求められることがよくあります。急激なトルクの変化は、ベルトの滑り、製品の不安定、機械的衝撃、または不要な摩耗を引き起こす可能性があります。
複数のコンベヤが一緒に動作する場合、速度基準は PLC またはネットワークを通じて調整できます。
パンプス
ポンプの用途では、多くの場合、プロセス条件に応じて速度を変化させる必要があります。ドライブは圧力センサー、流量コントローラー、または PLC から基準を受信し、それに応じてモーター速度を調整できます。
すべてのポンプが同一のトルク特性を持っているわけではないため、選択にはポンプのタイプと負荷の動作に注意する必要があります。
ファン
ファンには、速度に大きく依存するトルク特性がある場合があります。したがって、可変速度制御により、空気流を調整する柔軟な方法が提供されます。
ファン モーターのアプリケーションでは、最低速度、モーターの冷却、接続されたファンの動作範囲も考慮する必要があります。
包装機
包装機器には、連携して動作する複数のモーターが含まれる場合があります。ドライブには、高速応答、再現可能な速度制御、マシンコントローラーとの通信、および正確な加速プロファイルが必要な場合があります。
巻き取りシステムと巻き戻しシステム
巻線機械では、ロール直径の変化に応じて、調整された速度とトルク制御が必要になる場合があります。張力制御には、フィードバック センサーとより高度な制御戦略が含まれる場合があります。
ミキサーおよび撹拌機
製品の粘度やプロセス条件が変化すると、ミキサーのトルク要求も変化する可能性があります。したがって、高い始動トルクと過負荷耐性が重要な選択基準となります。
工作機械
工作機械は、動的応答と速度精度をより重視することがあります。ドライブ技術は、より高度なモーション制御アーキテクチャと統合する必要がある場合があります。
| 応用 | 一般的なドライブ要件 | 重要な選択の詳細 |
|---|---|---|
| コンベア | 制御された加速と速度 | 始動トルクと制動 |
| ポンプ | 可変速 | 流量、圧力、モーター冷却 |
| ファン | 可変速 | 負荷曲線と最低速度 |
| 包装機 | 高速かつ再現性のある制御 | PLC通信と応答 |
| ミキサー | 高い始動能力と過負荷能力 | トルクプロファイルとプロセス変動 |
| 巻取機 | 速度とトルクの調整 | フィードバックと張力制御アーキテクチャ |
これらのアプリケーションは、同じインバータ定格がすべてのマシンに適合すると想定できない理由を示しています。ドライブは機械的負荷、制御戦略、動作サイクルに適合させる必要があります。
エンジニアが避けるべき一般的な選択ミスは何ですか?
最も一般的なドライブ選択の間違いは、エンジニアがモーターの公称出力を見てそこで停止するときに発生します。技術的に正しい選択をするには、より広範なレビューが必要です。
- kW のみによるサイジング:モーター電流とアプリケーションの過負荷要件は、公称電力よりも重要な場合があります。
- 負荷トルクを無視した場合:一定トルク負荷では、可変トルク負荷とは異なるドライブの選択が必要になる場合があります。
- 開始条件を無視する:起動負荷が大きい場合は、追加の電流能力が必要になる場合があります。
- ブレーキを無視する:慣性が大きい、または負荷が低いと、大量の回生エネルギーが発生する可能性があります。
- 周囲温度を無視する:高温ではドライブのディレーティングが必要になる場合があります。
- モーターケーブルの長さを無視した場合:ケーブルが長いと、絶縁応力や電磁動作に影響を与える可能性があります。
- 間違った通信インターフェースの選択:ドライブは PLC およびネットワーク アーキテクチャと一致する必要があります。
- モーターの冷却を無視する:低速で高トルクを継続すると、モーターが過熱する可能性があります。
- 間違ったモーターパラメータの使用:不十分な試運転データは制御と保護に影響を与える可能性があります。
- 交換互換性を無視:物理的に類似したドライブであっても、同等の端子、寸法、ソフトウェア機能、またはパラメータ構造を持たない場合があります。
電力のみの問題
同じ出力で定格される 2 つのモーターは、異なる定格電流と異なるトルク特性を持つ可能性があります。したがって、ドライブはモーターの銘板と実際の負荷プロファイルを使用して選択する必要があります。
定トルクの間違い
コンベヤ、ミキサー、または押出機は、速度範囲全体にわたって高トルクを要求する場合があります。主に可変トルク負荷を目的としたドライブを選択すると、必要な過負荷性能が得られない可能性があります。
ブレーキの後付け問題
機械に急減速が必要な場合は、ドライブを注文する前にブレーキ要件を計算する必要があります。後からブレーキハードウェアを追加すると、パネルや熱レイアウトの問題が発生する可能性があります。
冷却の後付け問題
ドライブとモーターの冷却は接続されていますが、同一ではありません。シャフトに取り付けられたファンの回転が遅すぎるため、低速でモーターが過熱しても、ドライブは独自の熱制限内で動作できます。
コミュニケーションの不一致の問題
マシンは特定の産業用ネットワークを使用する場合があります。必要な通信オプションを確認せずにドライブを選択すると、後で不必要なハードウェアの変更が強制される可能性があります。
置換同等等価問題
古いインバータを交換する場合、古い電力定格だけから新しいユニットを選択しないでください。エンジニアは、電圧クラス、電流、制御モード、端子、寸法、ブレーキ方式、通信、安全機能、ソフトウェア、モーターの互換性を比較する必要があります。
既存のシステムをどのように交換または改修する必要がありますか?
既存のマシンのインバータを交換するには、2 つのカタログ番号を比較するだけでは不十分です。新しいドライブは、既存の電気、機械、制御、安全アーキテクチャに統合する必要があります。
既存モーターの確認
まずはモータの銘板と実際の動作状態を確認してください。モーターは機械の寿命の間に交換されている可能性があるため、古い文書に全面的に依存するのではなく、取り付けられているモーターを検証する必要があります。
既存のパラメータを記録する
重要なパラメータには、モーターの電圧、電流、周波数、速度、加速時間、減速時間、最小周波数、最大周波数、制御モード、および保護設定が含まれます。
物理的な寸法を確認する
正しい電気定格を備えた交換用ドライブであっても、キャビネットのスペースが異なるため、改造に失敗する可能性があります。
既存のユニットを取り外す前に、取り付け穴、ケーブル挿入口、通気、端子位置、放熱を確認する必要があります。
入力と出力の配線を確認してください
受電設備、モーター端子、制御配線、リレー接点、アナログ信号、デジタル信号、通信ケーブルを確認します。
通信を確認する
既存のドライブが PLC または監視システムと通信する場合は、交換する前にプロトコルと必要なデータ マップを特定します。
安全機能の見直し
最新のドライブには、元のドライブにはなかった安全関連の機能が備わっている場合があります。改修では、新しい安全機能が機械の安全アーキテクチャとどのように相互作用するかを評価する必要があります。
| 改修エリア | 確認すべき内容 | 無視した場合に考えられる問題 |
|---|---|---|
| モーター | 銘板と動作データ | 電流または制御設定が正しくありません |
| キャビネット | Dimensions and ventilation | 取り付けまたは過熱の問題 |
| 配線 | 電源および制御端子 | 再配線の遅延または誤った接続 |
| コミュニケーション | プロトコル、アドレス指定、データマッピング | PLC統合の失敗 |
| 制動 | Resistor, braking transistor, stopping time | 減速時過電圧 |
| 安全性 | 非常停止機能と安全トルク機能 | 互換性のない安全アーキテクチャ |
パラメータ変換
ドライブ ファミリが異なれば、パラメータの構成も異なります。代替製品が同じ機能設定を提供する場合でも、パラメータ番号と名前が異なる場合があります。
構造化されたパラメータ変換リストにより、試運転時間を短縮し、重要な設定の誤った省略を防ぐことができます。
モーターのオートチューニング
インストール後、選択した制御モードに応じて、自動調整またはモーター識別ルーチンが必要になる場合があります。
手順を開始する前に、モーターが適切な状態にある必要があります。
交換後のテストシーケンス
- 配線を確認します。入力電源、モーター接続、制御配線、接地、および通信接続を確認してください。
- モーターデータを入力してください:設定値を実際のモーターの銘板と一致させます。
- 制御モードを確認します。マシンに必要な動作戦略を確認します。
- 低速でテストします。方向、電流、振動、基本的な機械的動作を確認します。
- テスト加速:代表的な負荷の下でランプとトルクの応答を検証します。
- テスト減速度:DC リンクの動作とブレーキ性能を確認します。
- テスト通信:PLC コマンド、ステータス フィードバック、アラーム、およびネットワーク データを確認します。
- 保護を確認します:コミッショニング手順に従って、設定された制限と障害応答を確認します。
プロフェッショナル向けインバータの仕様には何を含めるべきですか?
専門的な仕様は、サプライヤーとエンジニアリング チームに、仮定に頼ることなく正しい製品構成を特定するのに十分な情報を提供します。
| 仕様エリア | 定義する情報 | なぜそれが重要なのか |
|---|---|---|
| 応用 | コンベヤ、ポンプ、ファン、ミキサー、包装、工作機械など | 制御および負荷特性を決定します |
| モーターの種類 | 誘導型、永久磁石型、同期型、または規定型 | コントロールの互換性を決定します |
| モーター電圧 | モーター定格電圧 | 電気的互換性を確保 |
| モーター電流 | 定格電流(アンペア) | 正確なドライブサイジングをサポート |
| モーター出力 | 定格kWまたはHP | 基本的なサイズのリファレンスを提供します |
| 速度範囲 | Minimum, normal, and maximum operating speed | 制御要件を決定します |
| 過負荷 | 必要な過負荷電流と持続時間 | ドライブ容量を機械の負荷に合わせて調整 |
| 制動 | 停止時間、慣性、抵抗または回生の要件 | エネルギー管理アーキテクチャを決定する |
| コミュニケーション | PLCプロトコルと必要なデータ | 自動化の統合を保証 |
| 環境 | 温度、高度、湿度、粉塵 | 設置の適合性を判断します |
| キャビネット | 製作可能寸法と冷却方式 | 物理的な設置を確認する |
| 安全性 | 必要な安全機能とインターフェース | ドライブ機能と機械の安全性を調整 |
マシンアプリケーションから始める
モーターが何を駆動しているのかを特定し、機械的負荷を説明します。同じモータ定格でも、根本的に異なる用途に使用できます。
完全なモーター銘板情報を提供する
可能な場合は、モーターの電圧、電流、周波数、定格速度、電力、接続構成、モーターの種類を含めます。
動作範囲を定義する
最低速度、通常速度、最高速度、開始周波数、停止周波数、および機械がさまざまな動作点で費やす時間を記述します。
過負荷とピークトルクを定義する
機械の始動が激しい場合、衝撃荷重がかかる場合、または短時間のトルク上昇がある場合には、これらの状態を明確に記載する必要があります。
ブレーキの定義
希望の停止時間、負荷慣性、ブレーキ周波数、およびアプリケーションに抵抗器、回生システム、または機械ブレーキが必要かどうかを指定します。
制御アーキテクチャの定義
マシンがローカル制御、デジタル I/O、アナログ基準、PLC 通信、産業用イーサネット、またはより高レベルのモーション プラットフォームを使用しているかどうかを説明します。
環境条件を定義する
周囲温度、筐体温度、湿度、高度、塵埃、その他の環境要因が許容動作範囲に影響を与える可能性があります。
物理的制約を定義する
パネルの設置については、利用可能な幅、高さ、奥行き、ケーブル配線、通気スペース、および取り付け穴の制限を提供します。
ブランドの工業製品ではモデルの識別が特に重要です
確立されたブランドのインバータを調達する場合、正確なモデル コードが重要です。モデルの接尾辞の小さな変更は、さまざまな電圧クラス、定格、オプション、通信インターフェイス、またはハードウェアの世代に対応する可能性があります。
したがって、購入者は、設置されているユニットを交換する際に、完全な既存の銘板または製品コードを提供する必要があります。
- マシンを識別します。駆動装置、動作サイクル、およびプロセス要件を定義します。
- モーターデータを記録します。電力、電流、電圧、周波数、速度、モーターの種類を確認します。
- ロード動作を定義します。一定トルク、可変トルク、高慣性、またはその他の負荷特性を特定します。
- コントロールを定義します。速度範囲、制御モード、フィードバック、および応答要件を指定します。
- ブレーキを定義します。減速時間と回生条件を設定します。
- コミュニケーションを定義します。PLC プロトコル、インターフェイス、および必要なステータス データを特定します。
- レビュー環境:温度、高度、塵埃、湿度、冷却条件を確認します。
- 身体的なフィット感を確認してください:ドライブの寸法、取り付け、端子、ケーブルアクセスを確認してください。
- モデルを確認します:完全な部品番号、電圧クラス、定格電流、および利用可能なオプションを確認してください。
- 試運転を計画する:モーターパラメータ、制御ロジック、テスト手順、およびバックアップ設定を準備します。
サプライヤーに見積もりを依頼する際、バイヤーは何を提供する必要がありますか?
- 完全なモーター銘板:電力、電圧、電流、周波数、速度が含まれます。
- 既存インバータ型式:交換用アプリケーションの完全なモデル番号を提供します。
- マシンの説明:アプリケーションと負荷の特性を説明します。
- 入力電源:供給電圧、位相、周波数を示します。
- 制御要件:ローカル制御、I/O、アナログ、または通信の要件を指定します。
- ブレーキ状態:急停止または回生動作が必要かどうかを示します。
- 設置条件:関連する場合は、キャビネットの寸法と環境情報を提供します。
このレベルの情報により、サプライヤーは一般的な出力範囲の推奨事項に依存するのではなく、技術的に互換性のある製品を特定することが容易になります。
ブランドの産業オートメーション製品には、密接に関連したいくつかのバリエーションが用意されていることが多いため、交換および調達プロジェクトの場合、モデルを正確に特定することが特に重要です。
よくある質問
Lenze インバーターの主な機能は何ですか?
その主な役割は、周波数や電圧などの電気出力条件を制御することによってモーターの動作を調整することです。特定の製品ファミリに応じて、インバータはランプ制御、トルク制御、ブレーキ機能、診断、通信、および自動化統合も提供できます。
インバーターでモーターの速度を制御できますか?
はい。選択した制御戦略に従って出力周波数と対応する電圧を調整することにより、AC ドライブは指定された動作範囲内でモーター速度を調整できます。
インバータはモータ出力と電流で選ぶべきですか?
どちらも重要ですが、ドライブ出力段は電流能力を中心に設計されているため、定格モーター電流が特に重要です。同じモーター出力を備えたマシンでもドライブに対して非常に異なる要求を課す可能性があるため、アプリケーションの過負荷要件も考慮する必要があります。
V/f制御とは何ですか?
V/f 制御は、出力電圧と周波数の間の定義された関係を維持します。これは比較的単純な制御方法であり、基本的な速度制御で十分なアプリケーションに適しています。
センサレスベクトル制御とは何ですか?
センサーレスベクトル制御は、多くのアプリケーションで物理的な速度エンコーダーを必要とせずに、モーターの動作を推定し、磁束とトルクを調整します。基本的な V/f 制御と比較して、低速および動的性能が向上します。
エンコーダのフィードバックが役立つのはどのような場合ですか?
エンコーダのフィードバックは、機械がより厳密な速度調整、動的応答の改善、またはフィードバックベースの制御を必要とする場合に役立ちます。必要性は、アプリケーションと選択したドライブ ファミリの機能によって異なります。
インバータが停止中に過電圧でトリップする原因は何ですか?
高慣性負荷が急減速すると、モーターから駆動 DC リンクにエネルギーが戻り、DC リンク電圧が上昇する可能性があります。用途に応じて、より長い減速ランプ、制動抵抗器、回生システム、または別の適切な制動方法が必要になる場合があります。
すべてのアプリケーションに制動抵抗器が必要ですか?
いいえ。必要性は負荷慣性、停止時間、動作サイクル、速度、回生エネルギーによって異なります。減速が遅い低慣性のアプリケーションにはブレーキ ハードウェアが必要ない場合がありますが、高慣性の機械や頻繁に停止する機械にはブレーキ ハードウェアが必要な場合があります。
インバータでポンプを制御できますか?
はい。可変速度ドライブは、プロセス要件に応じてモーター速度を調整するためにポンプとともに使用されるのが一般的です。正確な制御戦略では、ポンプの種類、流量条件、最低速度、モーター冷却、およびプロセス制御システムを考慮する必要があります。
インバータでコンベアを制御できますか?
はい。コンベヤのアプリケーションでは、速度制御、スムーズな加速、制御された停止、前進および後退動作、および他の機械セクションとの調整のためにドライブが使用されることがよくあります。
ドライブを選択する際にモーター電流が重要なのはなぜですか?
ドライブ出力コンポーネントは、特定の電流レベル向けに設計されています。同じ電力定格を持つ 2 つのモーターの定格電流が異なる場合があるため、ドライブは実際のモーターの銘板電流とアプリケーションの過負荷要件に一致させる必要があります。
インバータはモータを低速で連続運転できますか?
それはモーターとアプリケーションによって異なります。標準の自冷式モーターは、低速時に冷却能力が失われる可能性があります。低速で継続的に高トルクが必要な場合は、独立した冷却ファンまたは別のモーター冷却装置が必要になる場合があります。
インバータはどのようにして PLC と通信するのですか?
製品と構成に応じて、通信にはデジタル I/O、アナログ信号、フィールドバス ネットワーク、または産業用イーサネットを使用できます。ドライブは、コマンド、ステータス情報、動作値、アラーム、診断データを PLC と交換できます。
ドライブを HMI に接続できますか?
はい。 HMI は、ドライブパラメータ、動作状態、アラーム、および選択されたプロセス値を表示できます。自動化アーキテクチャに応じて、許可されたパラメータおよびコマンド機能も提供する場合があります。
どのような環境条件をチェックする必要がありますか?
重要な条件には、周囲温度、キャビネット温度、高度、湿度、塵埃、オイルミスト、振動、換気、その他の汚染が含まれます。これらの要因は、ドライブの容量と設置の適合性に影響を与える可能性があります。
モーターケーブルの長さが重要なのはなぜですか?
モーターケーブルが長いとケーブル静電容量が増加し、出力波形の動作や絶縁応力に影響を与える可能性があります。許容ケーブル長は、ドライブの技術文書および必要な出力フィルタまたはリアクトルと照らし合わせて確認する必要があります。
別のインバータで既存の Lenze ドライブを置き換えることはできますか?
別の製品ファミリーからの置き換えは可能かもしれませんが、同等性を直接仮定するのではなく、技術的な代替として扱う必要があります。電圧、電流、制御モード、ブレーキ、寸法、端子、通信、ソフトウェア、安全機能、モーターの互換性などをすべて比較する必要があります。
既存のドライブを交換する場合は何を確認する必要がありますか?
既存の完全なモデル番号、モーターデータ、供給電圧、定格電流、キャビネット寸法、端子、ブレーキシステム、制御配線、PLC 通信、安全インターフェース、ケーブル長、および既存のパラメーター設定を確認します。
ドライブの過負荷能力とは何ですか?
過負荷能力は、ドライブが定義された期間にわたって連続定格を超えてどのくらいの電流を供給できるかを示します。正確な過負荷仕様は製品およびアプリケーション カテゴリによって異なるため、必要な機械負荷をメーカーの定格と比較する必要があります。
モーターが完全に負荷されていない場合でも、ドライブが過熱する可能性があるのはなぜですか?
ドライブの温度は、スイッチング損失、周囲温度、筐体の換気、キャリア周波数、設置間隔、その他の条件によって異なります。モーター負荷が中程度の場合でも、冷却不足によりドライブが熱限界近くで動作する可能性があります。
同じドライブをポンプとコンベアの両方に使用できますか?
ドライブが両方のアプリケーションをサポートしており、定格が適切であれば、可能性があります。ただし、制御戦略、過負荷要件、ブレーキ、および負荷特性はポンプとコンベヤ間で大幅に異なる可能性があるため、正確な構成を確認する必要があります。
製品マッチングのためにサプライヤーはどのような情報を受け取る必要がありますか?
有用な情報には、インバータの完全なモデル、モータの銘板データ、供給電圧、アプリケーションのタイプ、必要な速度範囲、過負荷状態、ブレーキ要件、通信プロトコル、キャビネットの寸法、設置環境などが含まれます。
ドライブのサプライヤーはドライブのメーカーと同じですか?
いいえ。サプライヤーまたはディストリビューターは、元のメーカーでなくても、ブランドの産業用ドライブを調達、特定、適合、提供できます。調達プロジェクトの場合、正しいモデルと構成を特定するサプライヤーの能力が特に重要です。
より適切なインバータの選択により産業用モータの制御はどのように改善できるのでしょうか?
産業用モーター制御は、ドライブを独立した電気コンポーネントとしてではなく、機械全体の一部として扱う場合に最も効果的に機能します。モーター、機械負荷、制御アーキテクチャ、ブレーキ システム、キャビネット、PLC、通信ネットワーク、および保護デバイスはすべて、必要な構成に影響を与えます。
最初のステップはマシンを理解することです。コンベア、ポンプ、ファン、ミキサー、包装機、巻取システム、および工作機械はすべて、モーターの公称電力定格が同様であっても、異なるモーター動作を必要とする可能性があります。
モーター データは電気的基盤を提供します。定格電圧、電流、周波数、速度、モーターの種類、および接続を知っておく必要があります。負荷特性には、始動トルク、連続トルク、慣性、加速度、減速度、速度範囲、過負荷デューティという次の層が追加されます。
これらの要件から制御方法を選択する必要があります。基本的な V/f 制御は単純なアプリケーションには十分ですが、センサーレスまたは閉ループのベクトル制御は、機械が要求するときに、より優れたトルクと速度のパフォーマンスを提供できます。
ブレーキには別途注意が必要です。高慣性機械および昇降システムは、減速中に大量のエネルギーを回生することができます。正しい解決策には、アプリケーションに応じて、より長い停止ランプ、制動抵抗器、回生システム、または機械ブレーキが必要になる場合があります。
通信は、現代の産業用ドライブ統合の中心部分にもなっています。デジタル I/O、アナログ信号、フィールドバス ネットワーク、産業用イーサネットにより、ドライブを PLC やより広範なオートメーション システムに接続できます。したがって、調達前に正しいプロトコルとデータ マッピングを定義する必要があります。
環境設計も同様に重要です。周囲温度、キャビネットの換気、高度、塵埃、湿度、モーターケーブルの長さ、EMC、および物理的な取り付け上の制約はすべて、正常な動作に影響を与える可能性があります。
調達および交換作業では、モデルの識別に特に注意が必要です。ブランドの産業用ドライブは、異なる電圧クラス、電流能力、インターフェイス、寸法、またはオプションを備えた、密接に関連したいくつかのバージョンで提供される場合があります。したがって、製品を選択する前に完全なモデルコードを確認する必要があります。
調達するときは、レンツェインバータソリューションの場合、最も強力な調達アプローチは、最初にモデルとアプリケーションの要件を正確に一致させ、次にモーターの互換性、制御機能、通信、ブレーキ、設置条件、および文書を確認することです。
Lenze ドライブをアプリケーションに適合させるためにサポートが必要ですか?
マオ・ホイブランドの産業オートメーション製品を供給し、モデルの特定、アプリケーションのマッチング、交換品の調達、技術仕様のチェック、およびモーター制御プロジェクトの構成レビューをサポートします。商品の詳細や応募要項などは、お問い合わせ.