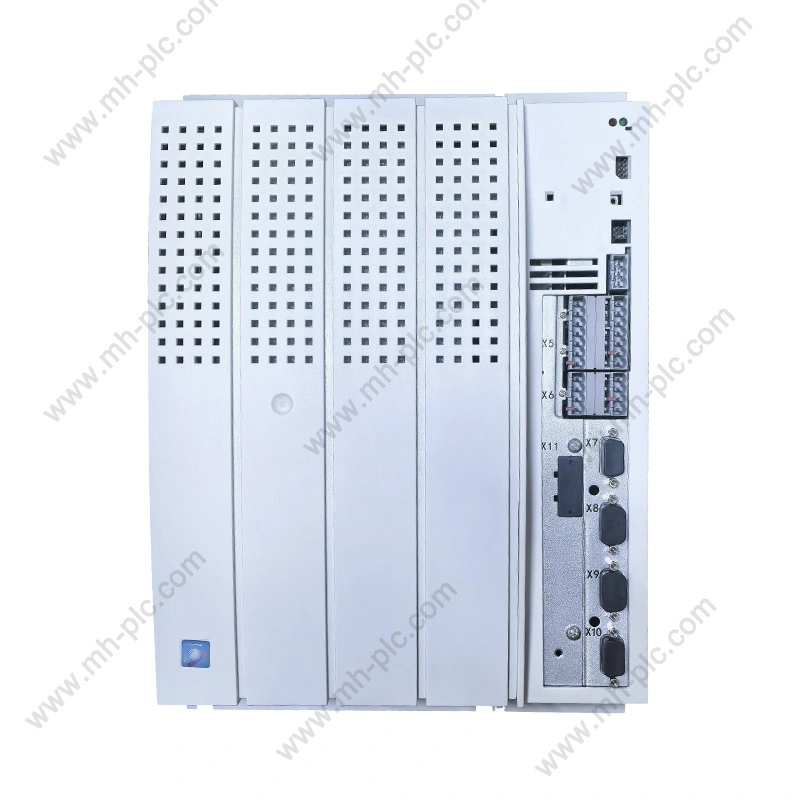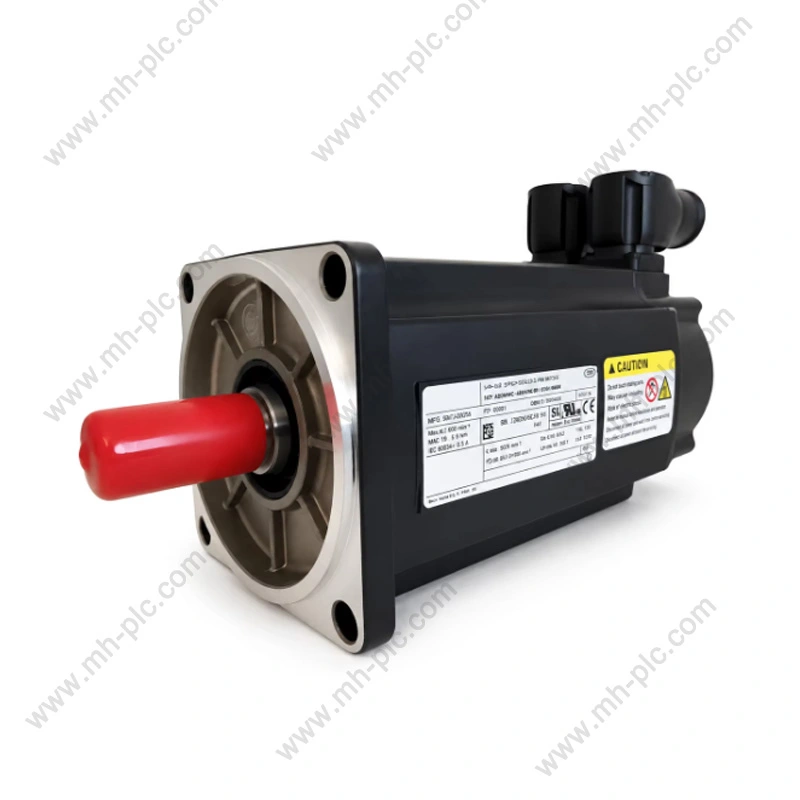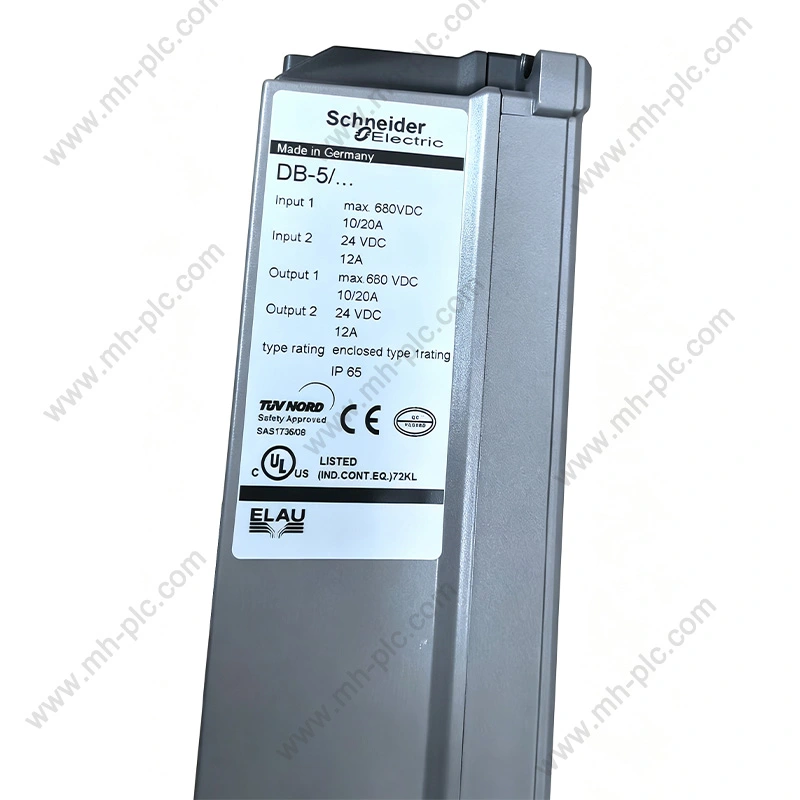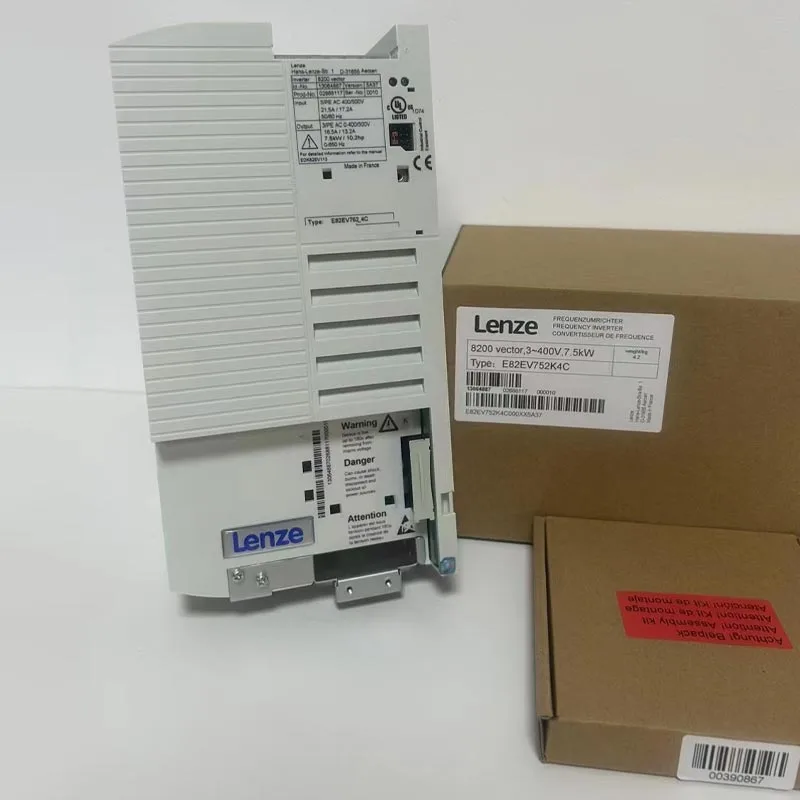
シュナイダーサーボ機械が制御された位置決め、調整された動作、反復可能な速度調整、および動作コンポーネント間の信頼性の高い通信を必要とする場合、システムは広く検討されます。バイヤー、システム インテグレータ、メンテナンス チーム、オートメーション エンジニアにとって、適切なサーボ機器の選択には、ドライブやモーターを名前で識別するだけでは不十分です。アプリケーション、負荷プロファイル、制御アーキテクチャ、フィードバック方法、電気要件、通信ネットワーク、既存の機器との互換性はすべて、構成の適合性に影響します。
このガイドでは、サーボ ドライブ、サーボ モーター、アクセサリ、および関連するモーション コントロール コンポーネントの調達に関する主な考慮事項について説明します。製造プロセスや工場での生産ではなく、実際的な選択、互換性、技術文書、交換要件、システム統合、サプライヤーの評価に焦点を当てています。
サーボシステムの役割を理解する
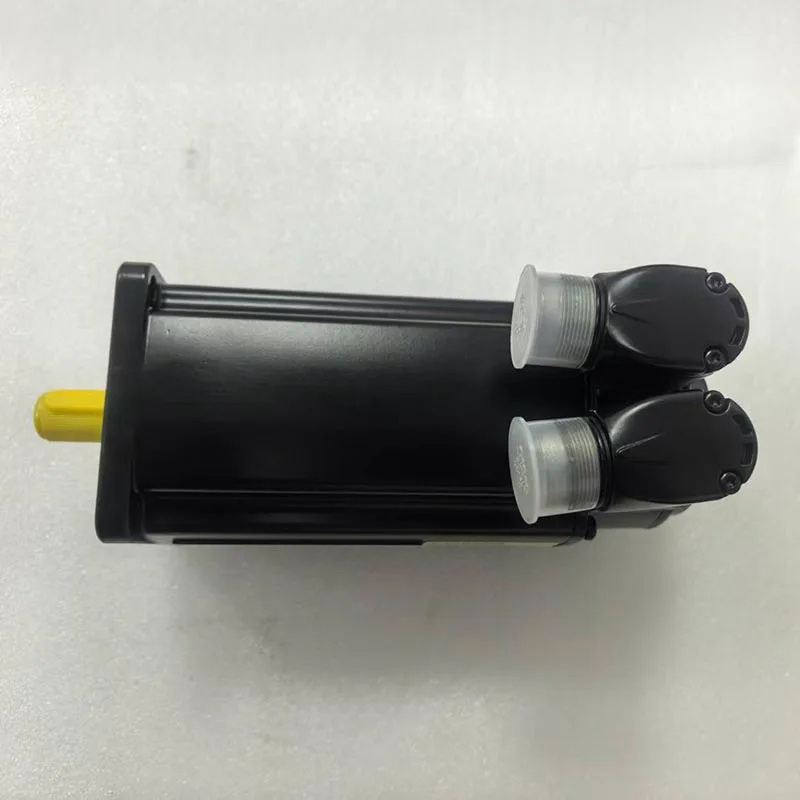
産業オートメーションでは、通常のモーター速度制御では要求されるモーション制御レベルを満足できない場合に、サーボ装置が使用されます。サーボ システムは通常、サーボ モーター、サーボ ドライブ、フィードバック デバイス、制御システム、電源接続、および通信インターフェイスを組み合わせたものです。これらのコンポーネントを組み合わせることで、マシン コントローラーが動作を指令できるようになり、ドライブは必要な動作条件に従ってモーターを継続的に管理できます。
主な違いは、サーボ制御の閉ループの性質です。単にモーターに電力を供給して所定の動作速度を期待するのではなく、システムはフィードバックを使用して実際のモーターの状態を監視します。コントローラーとドライブは、位置、速度、トルク、または負荷の変化に応答できます。
このアプローチは、機械が正確な位置決めや同期した動作を必要とする場合に特に役立ちます。包装機器、ロボット機構、マテリアルハンドリングシステム、印刷機械、電子組立機器、工作機械、その他の自動生産システムはすべて、サーボ制御軸を含むことができます。
閉ループモーション制御が重要な理由
動作精度はモーターだけで決まるわけではありません。機械構造、負荷、伝達機構、エンコーダ、ドライブ設定、コントローラ、および動作プロファイルはすべて、最終結果に影響します。技術的に強力なモーターであっても、サイズが適切でなかったり、システムの他の部分との整合性が不十分だったりすると、マシンの動作が満足のいくものにならない可能性があります。
このため、サーボ システムは、独立した製品としてではなく、調整されたコンポーネントのグループとして見られる必要があります。交換用機器を調達する場合、または新しい動作軸を計画する場合、購入者は完全な電気的および機械的環境を考慮する必要があります。
- 位置制御:機械が軸を定義された位置に繰り返し移動する必要がある場合に便利です。
- 速度制御:制御された回転速度を維持することが第一の要件である場合に適しています。
- トルク制御:アプリケーションが制御されたモーターのトルクに大きく依存する場合に関連します。
- 同期動作:複数の軸が調整された動作プロファイルに従って動作する必要がある機械にとって重要です。
- フィードバックベースの修正:制御システムが指令された動作状態と実際の動作状態を比較できるようにします。
したがって、サーボ技術の実用的な価値は、電気制御と機械的動作の間の相互作用から生まれます。購入者は、モーター出力や駆動電流のみを比較して機器を選択することは避けてください。これらの仕様は重要ですが、選択プロセスの一部にすぎません。
選ぶ前にチェックすべきことは何ですか?
信頼できる調達プロセスは、製品カタログではなくアプリケーションから始まります。適切なサーボドライブまたはモーターを特定する前に、必要な動作を測定可能な用語で説明する必要があります。機械の簡単な説明でも、電気的および機械的データと組み合わせることで貴重な情報を提供できます。
機械軸から始める
各サーボ軸は個別に考慮する必要があります。 1 台のマシンに、まったく異なる要件を持つ複数の軸が含まれる場合があります。たとえば、両方の機械が同じ制御プラットフォームを使用している場合でも、高速位置決め軸には、重量物昇降軸とは異なる特性が必要な場合があります。
最初の質問には次の内容を含める必要があります。
- 軸は何を動かすのでしょうか?
- おおよその負荷または反射慣性はどれくらいですか?
- 必要な移動距離や回転範囲はどのくらいですか?
- 必要な最大速度はどれくらいですか?
- 軸はどのくらいの速さで加速および減速する必要がありますか?
- 機械はどのくらいの頻度で動作を繰り返しますか?
- 連続トルクとピークトルクのどちらが重要ですか?
- 現在設置されている、または必要なフィードバック デバイスは何ですか?
電気的状態は早めに確認する必要があります
電気的互換性は、産業用モーション機器を選択する際の最も重要なチェック項目の 1 つです。ドライブは利用可能な供給条件に適切である必要があり、モーターは選択したドライブと互換性がある必要があります。定格電圧、相構成、周波数、電流、制御電力、保護要件をすべて考慮する必要があります。
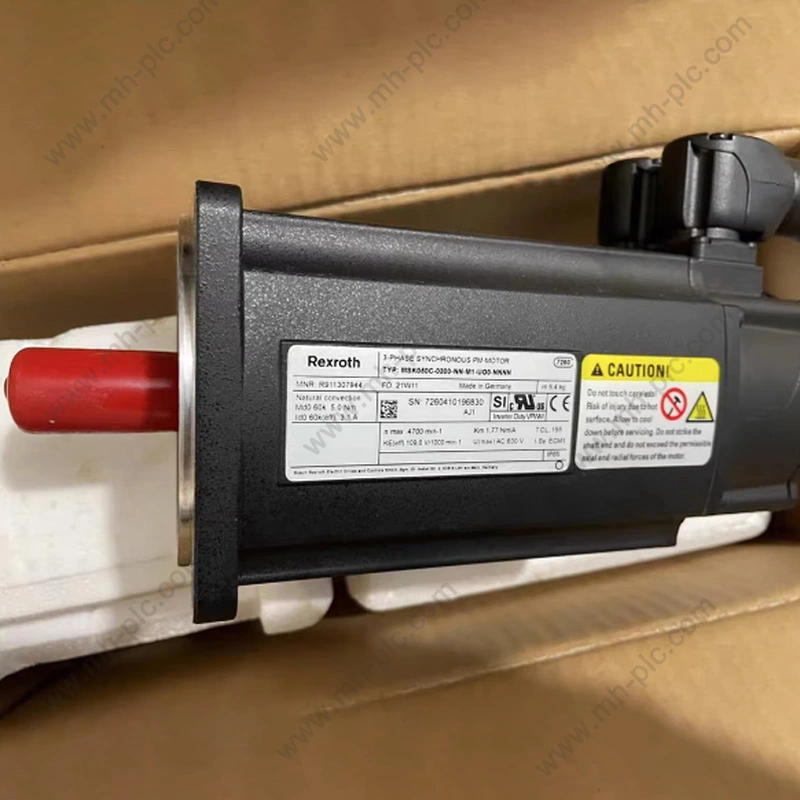
交換用途の場合、多くの場合、元の銘板が役立つ情報の最も早い情報源となります。モデル番号、定格電圧、定格電流、モーター電力、エンコーダー情報、およびその他の識別子は、元の構成を確立するのに役立ちます。
環境条件も関係します
産業用サーボ機器は、さまざまな環境で動作する可能性があります。温度、湿度、ほこり、振動、設置方向、キャビネットの状態、および冷却装置は、コンポーネントの適合性に影響を与える可能性があります。
たとえば、適切に換気された電気キャビネット内に設置されたサーボ ドライブは、発熱プロセス近くのコンパクトな筐体に設置された機器とは異なる熱条件を持ちます。同様に、軸が振動にさらされる場合は、機械的な設置とケーブルの配線に細心の注意を払う必要がある場合があります。
サーボドライブとモーターのマッチング
サーボ調達の最も重要な側面の 1 つは、ドライブとモーターを正しく適合させることです。 2 つのコンポーネントは制御されたペアとして動作するように設計されており、正しい組み合わせは電気定格、モーター特性、フィードバック、通信、アプリケーション要件によって異なります。
多くの産業システムでは、購入者は組み合わせの片側をすでに知っています。メンテナンス チームでは、モーターは故障しているがドライブは機能している場合がありますが、別のプロジェクトでは、既存のモーターの交換用ドライブが必要になる場合があります。いずれの状況でも、代替品を選択する前に、既存のモデル情報を注意深く確認する必要があります。
主要なマッチングパラメータ
| パラメータ | なぜそれが重要なのか | 確認すべき内容 |
|---|---|---|
| 定格電力 | モーターとドライブの容量の基本的な指標を提供します。 | モーターの定格と対応する駆動能力。 |
| 定格電圧 | システムとの電気的互換性を判断します。 | 供給電圧とモーター/駆動電圧クラス。 |
| 現在 | 継続的およびピーク動作条件にとって重要です。 | 定格電流、ピーク電流、およびアプリケーションの要求。 |
| フィードバック | ドライブがモーターの位置と動きを監視できるようにします。 | エンコーダまたはフィードバックのタイプとコネクタの構成。 |
| コミュニケーション | ドライブがコントローラーと情報を交換する方法を決定します。 | 産業用ネットワークと制御インターフェースをサポート。 |
| メカニカルインターフェース | モーターが機械に物理的に適合するかどうかを判断します。 | フレーム、シャフト、フランジ、取り付け、コネクタの詳細。 |
モデル番号を慎重に解釈する必要がある理由
産業オートメーションのモデル番号には、電力定格、フレーム サイズ、フィードバック構成、電圧クラス、保護機能、またはその他のバリエーションに関する情報が含まれている場合があります。 1 つの文字で、見た目は似ていても互換性のない 2 つの製品を区別できることがあります。
このため、購入者は可能な限り完全なモデル番号を提供する必要があります。一般的な問い合わせには短縮されたモデルの説明で十分かもしれませんが、正確な技術検証には不十分な場合があります。
サプライヤーが完全なモデル番号を受け取ると、要求されたコンポーネントを入手可能な製品情報と比較し、追加の詳細が必要かどうかを特定することが容易になります。これは、生産中止になった機器、古い機器、または特定用途向けの機器を調達する場合に特に重要です。
アクセサリは後付けとして扱わないでください
サーボ モーターには、システムに応じて、専用のケーブル、コネクタ、フィードバック接続、ブレーキ コンポーネント、取り付けアクセサリ、またはその他の互換性のあるアイテムが必要な場合があります。これらのサポートコンポーネントを確認せずにモーターを交換すると、取り付けが困難になる可能性があります。
同じ原理がサーボドライブにも当てはまります。ドライブは容量の点では技術的に適切である可能性がありますが、既存のキャビネット内で正しく動作するには特定の通信または接続アクセサリが必要です。
アプリケーション要件と動作プロファイル
実際の動作プロファイルが理解されると、サーボの選択がより正確になります。ある機械で良好に動作するモーターが、公称負荷は同じでも加速、減速度、デューティ サイクル、または位置決め要件が異なる別の機械には適切な選択ではない可能性があります。
速度は方程式の一部にすぎません
最大速度は簡単に特定できますが、独立して考慮すべきではありません。機械は、非常に速い加速と頻繁な方向変更を必要とする一方で、中程度の平均速度で動作する場合があります。このようなプロファイルでは、厳しいピーク トルク要件が発生する可能性があります。
逆に、別の機械は比較的安定した速度で継続的に動作し、熱性能と連続トルクをより重視する場合があります。
したがって、サプライヤーとアプリケーションについて話し合うときは、単に希望する RPM を述べるのではなく、完全な動作シーケンスを説明することが役立ちます。
加速と減速
加速度は、システムが負荷をある速度から別の速度に移す速度を決定します。減速度は、システムが運動エネルギーをどれだけ早く除去する必要があるかを決定します。どちらもトルク要件とドライブの動作に影響を与える可能性があります。
頻繁な加速と減速も回生条件に影響を与える可能性があります。減速中、エネルギーはモーターと駆動システムを通じて戻ることができます。実際の処理方法は、ドライブのアーキテクチャとアプリケーションの設計によって異なります。
負荷慣性と機械伝達
負荷慣性は、位置決め用途では特に重要です。モーターが負荷を直接駆動しない場合があります。ギアボックス、ベルト、ネジ、カップリング、プーリー、その他の伝達要素によって、モーターから見える実効慣性が変化する可能性があります。
したがって、正確な評価には、移動する物体の重量を単純に推定するのではなく、機械的な伝達を考慮する必要があります。
- ダイレクトドライブ動作:モーターは負荷と密接に関係しているため、機械的特性がモーターの選択に直接関係します。
- ボールねじシステム:回転モーターの動きを直線運動に変換するため、ネジのピッチや機械効率を考慮する必要があります。
- ベルト駆動軸:プーリーの寸法、ベルト張力、移動質量、加速度は、必要なトルクに影響します。
- ギア駆動機構:ギア比は、反映慣性、速度、負荷時の利用可能なトルクに影響します。
位置決め精度と再現性
精度と再現性は関連していますが、異なる概念です。精度は、実際の位置が指令された位置にどの程度一致するかに関係します。再現性は、システムがどれだけ一貫して同じ位置に戻るかに関係します。
機械的なバックラッシュ、コンプライアンス、熱膨張、エンコーダの分解能、チューニング、振動、機械の構造はすべて、最終的な位置決め結果に影響を与える可能性があります。より高い仕様のサーボ モーターを選択しても、システム内の他の場所での機械的制限が自動的に解消されるわけではありません。
通信および制御アーキテクチャ
最新の自動化システムは、モーターとドライブを単独で組み合わせて動作することはほとんどありません。サーボ ドライブは通常、PLC、モーション コントローラー、産業用 PC、ロボット コントローラー、または別のオートメーション プラットフォームと通信します。
したがって、コンポーネントを選択する前に、通信アーキテクチャを検討する必要があります。ドライブが既存のコントローラーと正しく通信できない場合は、自動化システムに追加の変更が必要になる場合があります。
制御に関する一般的な考慮事項
- コントローラーの互換性:ドライブが意図した制御アーキテクチャ内で動作できることを確認します。
- ネットワーク互換性:必要な産業用通信インターフェイスとサポートされている構成を確認してください。
- コマンド方式:アプリケーションがネットワーク コマンド、パルスベースの制御、アナログ基準、または別の方法を使用しているかどうかを決定します。
- フィードバックの統合:モーターのフィードバックが駆動および制御システムによってどのように処理されるかを検証します。
- パラメータ管理:試運転または交換中に構成データがどのように転送、保存、復元されるかを確認します。
交換時にコミュニケーションが重要な理由
交換用ドライブは元のユニットと同様の電気特性を備えている場合がありますが、それでもパラメータの変更が必要です。ネットワーク アドレス、通信設定、モーター パラメーター、制御モード、加速度値、制限、および安全関連の設定は、機械の動作に影響を与える可能性があります。
これは、すべての交換でシステムの完全な再設計が必要になるという意味ではありません。多くの場合、既存のアプリケーション情報を使用して構成をガイドできます。重要な点は、物理的な互換性が自動的に制御の互換性を意味すると仮定しないことです。
統合は完全なチェーンとして考慮される必要があります
モーションの統合を理解するのに役立つ方法は、システムをコントローラー、通信インターフェイス、サーボ ドライブ、モーター、フィードバック、機械的トランスミッション、負荷というチェーンとして見ることです。このチェーンのどの時点でも問題が発生すると、マシン レベルでの動作の問題として現れる可能性があります。
たとえば、一貫性のない位置決めは、不正確な調整、機械的なバックラッシュ、フィードバックの問題、通信設定、または不適切な動作プロファイルに起因する可能性があります。各レイヤーを個別に評価すると、トラブルシューティングが容易になります。
交換および既存システムの互換性
交換品の調達は産業オートメーションにおける一般的な要件です。機械は長年にわたって使用され続ける可能性があり、メンテナンス チームは、地元の市場ですぐに入手できないドライブ、モーター、ケーブル、またはアクセサリの適切な代替品を特定する必要がある場合があります。
このような場合、通常、元のモデル番号が出発点として最も役立ちます。型番が判読しにくい場合は、銘板の写真でも確認できます。
交換検証に役立つ情報
- 完全オリジナル型番。
- モーターの銘板情報。
- ドライブのネームプレート情報。
- コントローラーまたは PLC のモデル。
- 通信インターフェース。
- 既存のフィードバックタイプ。
- コネクタとケーブルの情報。
- 機械の電圧と位相の構成。
- アプリケーションの説明と軸機能。
- 可能な場合は、ラベルと接続を示す写真。
元の置換と機能置換
純正の代替品の調達と代替製品の選択には重要な違いがあります。通常、元の交換品は既存の構成に対して評価されますが、代替品には追加のエンジニアリングレビューが必要になる場合があります。
メンテナンス チームにとって、優先事項は多くの場合、既存のマシンの動作を維持し、不必要な変更を最小限に抑えることです。このような状況では、元のコンポーネントを正確に特定することが特に重要になります。
新しい機械プロジェクトの場合は、最初から選択した機器を中心にシステム アーキテクチャを設計できるため、プロセスが異なる場合があります。
条件と構成を明確にする必要があります
産業オートメーションコンポーネントは、入手可能性と調達チャネルに応じて、さまざまな条件で供給される場合があります。購入者は、注文を手配する前に、新しいコンポーネントが必要なのか、交換ユニットが必要なのか、またはその他の特定の条件が必要なのかを明確に定義する必要があります。
構成も重要です。同じファミリ名の製品でも、定格やハードウェア バージョンが異なる場合があります。したがって、完全なモデルを確認することは、一般的な製品ファミリーの説明に依存するよりも信頼性が高くなります。
サーボサプライヤーを評価する方法
産業オートメーションの購入者にとって、サプライヤーの評価は、製品の識別、通信品質、技術的正確さ、調達能力、注文処理に焦点を当てる必要があります。サプライヤーは、調達時に有用な価値を提供するために機器のメーカーである必要はありません。
実際、顧客が複数のオートメーション ブランドを調達したり、広範囲の産業用コンポーネントから特定のモデルを特定したりする必要がある場合、専門のサプライヤーは特に役立ちます。
製品識別機能
最初の疑問は、サプライヤーが要求されたモデルを理解し、関連するバリアントを区別できるかどうかです。わずかなモデルの違いが電気的な互換性や通信機能に影響を与える可能性があるため、サーボ機器には正確な識別が不可欠です。
技術コミュニケーション
有能なサプライヤーは、モデル番号、銘板の写真、用途の説明、技術要件などの実用的な情報を扱うことができる必要があります。目標は、顧客のエンジニアリング機能を置き換えることではなく、調達時の不必要な曖昧さを減らすことです。
可用性と調達能力
産業オートメーションコンポーネントは、モデル、生産ステータス、地域の供給条件、現在の需要に応じて入手可能性が異なる場合があります。幅広い調達経験を持つサプライヤーは、購入者が要求されたコンポーネントを特定し、注文処理前にその可用性を確認できるよう支援します。
文書化とトレーサビリティ
産業購買には文書が重要です。購入者は、内部記録として、モデル情報、技術仕様、梱包詳細、出荷情報、またはその他の注文関連文書が必要になる場合があります。
サプライヤーの専門性が重要な理由
オートメーションの調達には、複数の製品カテゴリが含まれることがよくあります。マシンには、PLC、サーボ ドライブ、モーター、インバーター、センサー、産業用ネットワーク コンポーネント、および関連アクセサリが必要な場合があります。産業オートメーションに精通したサプライヤーは、これらのコンポーネントが広範な調達要件にどのように適合するかを理解できます。
これにより、購入者にとって、特に問い合わせに複数のモデル番号が含まれている場合や、元の機器のドキュメントが不完全な場合に、コミュニケーションがより効率的になります。
購入者が準備すべき技術情報
綿密に準備された問い合わせにより、製品検証の精度が大幅に向上します。技術情報が具体的であればあるほど、要求されたコンポーネントが意図したアプリケーションと一致するかどうかを判断することが容易になります。
基本的なお問い合わせに最低限必要な情報
多くの標準的な調達リクエストでは、完全なモデル番号が最も重要な項目です。モデル番号が入手できない場合は、製品ファミリー、モーター定格、電圧、電流、アプリケーション、および写真が有用な出発点となる可能性があります。
- ブランドと完全なモデル:最も直接的な識別情報。
- 量:実際の調達要件を定義するのに役立ちます。
- 応用:コンポーネントの使用方法について説明します。
- 電気的要件:電圧と電流の互換性を確認するのに役立ちます。
- 既存の設備:交換または改造プロジェクトに役立ちます。
- 必要な付属品:システムが特定のケーブルまたはコネクタに依存している場合に重要です。
より複雑なアプリケーションに関する情報
要求の厳しいモーション アプリケーションでは、追加情報が必要になる場合があります。これには、負荷慣性、加速時間、最高速度、デューティ サイクル、移動距離、機械伝達、動作環境、制御アーキテクチャが含まれます。
この情報を提供することは、必ずしも購入者が完全なエンジニアリングレポートを準備する必要があることを意味するものではありません。簡潔な説明でも、基本的な交換リクエストと新しいモーション コントロール アプリケーションを区別するのに役立ちます。
写真を賢く利用する
写真は、古い自動化コンポーネントを扱う場合に特に役立ちます。銘板の鮮明な画像は、正確なモデルを識別するのに役立ちます。コネクタ、ラベル、または取り付け位置の追加画像は、構成を明確にするのに役立つ場合があります。
画像は、モデル番号と電気定格を読み取るのに十分な鮮明さが理想的です。キャビネット全体の写真は有用な状況を提供する可能性がありますが、通常は製品ラベルのクローズアップの方が識別に役立ちます。
避けるべきよくある選択ミス
サーボ選択の問題は、多くの場合、利用可能な製品の不足ではなく、不完全な情報によって引き起こされます。いくつかのよくある間違いは、サーボ システムを完全な技術的構成として扱うことで回避できます。
モーターパワーだけで選ぶ
モーター出力は予備的な比較には役立ちますが、完全な動作要件を説明することはできません。同様の出力定格を持つ 2 つのモーターは、速度範囲、トルク特性、フィードバック、機械的寸法、システム互換性の点で異なる動作をする可能性があります。
フィードバックシステムを無視する
フィードバックは閉ループ モーション制御の中心です。モーターとドライブが互換性のないフィードバック構成を使用している場合、システムは期待どおりに動作しない可能性があります。したがって、エンコーダの種類、解像度、コネクタ、通信方式を合わせて確認する必要があります。
同様のモデル番号が交換可能であると仮定すると、
工業製品ファミリーには複数のバリエーションが含まれることがよくあります。見た目が似たモデルでも、電圧クラス、フィードバック オプション、通信インターフェイス、機械構成が異なる場合があります。
ケーブルやコネクタを忘れる
ケーブルやコネクタを見落としながら主要コンポーネントを交換すると、取り付けが遅れる可能性があります。交換の問い合わせを準備するときは、ドライブまたはモーターだけに焦点を当てるのではなく、接続配置全体を確認してください。
不完全なモデル番号の提供
モデル番号が不完全であると、不必要な不確実性が生じます。完全なモデル番号が製品ラベルに表示されている場合は、それを正確にコピーする必要があります。一部の文字を識別できない場合は、通常、推測するよりも鮮明な写真を撮影した方が効果的です。
技術的選択と適用条件の分離
コンポーネントはカタログ仕様を満たしていても、実機には適合しない場合があります。最終的な選択の前に、加速度、負荷慣性、環境温度、動作サイクルなどの使用条件を考慮する必要があります。
| 共通のアプローチ | 潜在的な問題 | より良い実践 |
|---|---|---|
| パワーだけで選ぶ | 他の互換性要件が見落とされる可能性があります。 | 電流、速度、フィードバック、アプリケーションとともに電力をチェックします。 |
| 短縮されたモデル番号を使用する | 異なる亜種が特定される可能性があります。 | 完全なモデルとサフィックスを指定します。 |
| ドライブのみを交換する | モーターや通信の互換性がない可能性があります。 | 完全なドライブ、モーター制御の構成を確認します。 |
| 付属品を無視する | インストールには追加のコンポーネントが必要になる場合があります。 | ケーブル、コネクタ、フィードバック、取り付け要件を確認してください。 |
よくある質問
サーボシステムは何に使用されますか?
サーボ システムは、位置、速度、トルク、または同期を正確に管理する必要がある制御された機械の動作に使用されます。一般的なアプリケーションには、自動位置決め、梱包、マテリアルハンドリング、工作機械、ロボット機構、印刷装置、その他のモーション制御機械が含まれます。
サーボドライブを識別するにはどのような情報が必要ですか?
通常、完全なモデル番号が最も役立つ情報です。電圧、電流、モーターの互換性、通信インターフェース、フィードバック構成、および銘板の写真は、特に交換用途の場合に追加の確認を提供します。
用途が分からずにサーボモータを選択できますか?
事前の製品検索は可能ですが、信頼できる選択には、速度、負荷、動作プロファイル、機械的接続、および制御要件に関する少なくとも基本的な情報が必要です。アプリケーション情報は、単に仕様が似ているだけでなく、コンポーネントが適切であるかどうかを判断するのに役立ちます。
サーボドライブはモーターのブランドやモデルと一致する必要がありますか?
互換性は、特定のドライブとモーターのアーキテクチャによって異なります。システムを交換する場合は、元のドライブとモーターの組み合わせを注意深く確認する必要があります。モーターの電気的特性とフィードバック構成は特に重要です。
完全なモデル番号が重要なのはなぜですか?
産業オートメーション製品ファミリーには、電圧、電流、フィードバック、通信、フレーム サイズ、その他の特性が異なる複数のバリエーションが含まれる場合があります。完全なモデル番号は、要求された構成を関連製品と区別するのに役立ちます。
既存のサーボドライブを交換する場合の確認事項は何ですか?
元のドライブ型式、モーター型式、供給条件、通信方式、フィードバック配置、パラメータ設定、ケーブル構成、機械用途を確認してください。キャビネットのスペースが限られている場合は、物理的な寸法も検討する必要があります。
サーボモーターは連続運転に適していますか?
選択したモーターとドライブが必要な動作条件に適している場合、サーボモーターは連続稼働アプリケーションで使用できます。連続トルク、熱条件、速度、負荷プロファイル、デューティ サイクルをすべて考慮する必要があります。
なぜサーボモーターと一緒にケーブルをチェックする必要があるのですか?
サーボ ケーブルはモーター電力とフィードバック信号を伝送でき、特定のコネクタまたは構成を使用する場合があります。モーターの機械的な互換性は、必ずしも既存のケーブル配置が適切であることを意味するわけではないため、交換計画の際にケーブルの互換性を確認する必要があります。
産業オートメーションのサプライヤーは、不明なサーボ モデルの特定を支援できますか?
はい。産業オートメーションの調達経験のあるサプライヤーは、多くの場合、機器のラベル、写真、アプリケーションの詳細に記載されている情報から始めることができます。情報が完全であればあるほど、要求されたコンポーネントを正確に検証することが容易になります。
新しい機械の機器の選択と既存のユニットの交換の違いは何ですか?
新しいマシンの選択は通常、動作要件とシステム アーキテクチャから始まります。交換の調達は既存の機器から始まり、互換性、識別、寸法、電気的特性、通信、構成に重点を置きます。
実用的な選択チェックリスト
サーボ機器の選択は、プロセスが機械の要件から始まり、完全なモデル検証で終わる場合に最も信頼性が高くなります。製品仕様は技術的基盤を提供しますが、コンポーネントの実際の適合性は、コンポーネントがコントローラー、モーター、フィードバック、機械システム、および動作環境とどのように相互作用するかによって決まります。
確立された自動化機器を扱う購入者にとって、完全なオリジナルのモデル番号は依然として最も貴重な情報の 1 つです。新しいアプリケーションの場合、負荷、動作プロファイル、速度、加速度、制御方法、設置環境を明確に説明することで、製品選択のより強力な根拠が得られます。
調達時シュナイダーサーボしたがって、購入者は、単純な製品ファミリーの一致を超えて検討する必要があります。技術的な全体像が完全であればあるほど、正しいコンポーネントを類似のバリエーションから区別し、インストール時の互換性の問題を回避することが容易になります。
- 完全な製品モデルとサフィックスを確認してください。
- モーターとドライブの互換性を確認します。
- 電圧、電流、電力、速度の要件を確認します。
- フィードバックとエンコーダーの配置を確認します。
- 通信インターフェースとコントローラーの互換性を確認してください。
- 加速、減速度、デューティ サイクル、負荷慣性を考慮してください。
- 機械寸法と取り付け要件を確認してください。
- ケーブル、コネクタ、および関連アクセサリを確認します。
- 環境とキャビネットの条件を考慮してください。
- モデル情報が不完全な場合は、明確な製品ラベルの写真を提供してください。
- 注文処理の前に、製品の状態と構成要件を確認してください。
国際的な産業オートメーション調達の場合、サプライヤーはモデルの識別、技術仕様、製品の入手可能性、梱包、出荷手配について明確にコミュニケーションできる必要もあります。これは、顧客が海外から特殊な自動化コンポーネントを調達しており、注文を手配する前に正確な情報が必要な場合に特に役立ちます。
マオ・ホイは、顧客がモデルとアプリケーションの要件に従って特定のオートメーション製品を特定して調達できるよう支援することに重点を置き、産業オートメーション コンポーネントの調達サポートを提供します。サーボドライブ、サーボモーター、交換用コンポーネント、または関連するオートメーション機器に関するお問い合わせの場合、完全なモデル情報とアプリケーションの詳細により、調達プロセスをより正確にすることができます。
オートメーション コンポーネントの要件についてサポートが必要ですか?
完全なモデル番号、銘板情報、または特定の交換要件がすでにある場合は、製品の識別と調達調整のために利用可能な技術的な詳細を提供してください。
製品調達に関するお問い合わせ