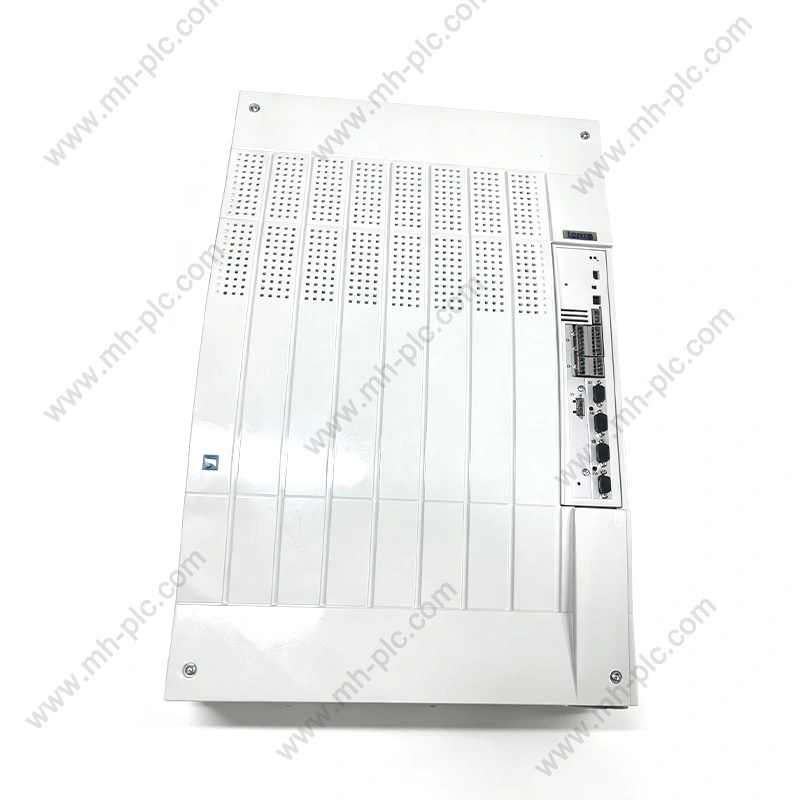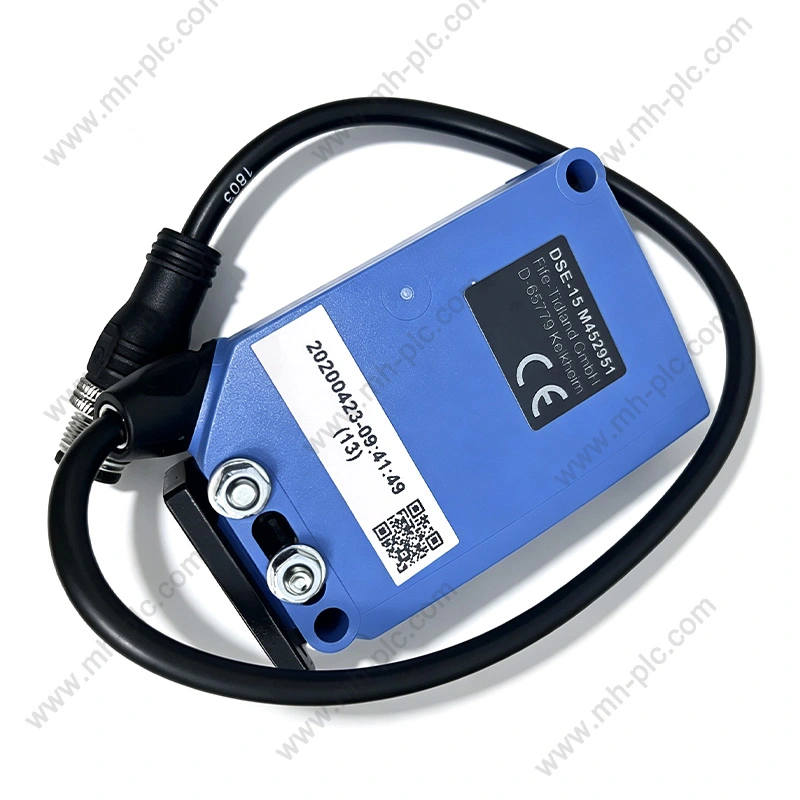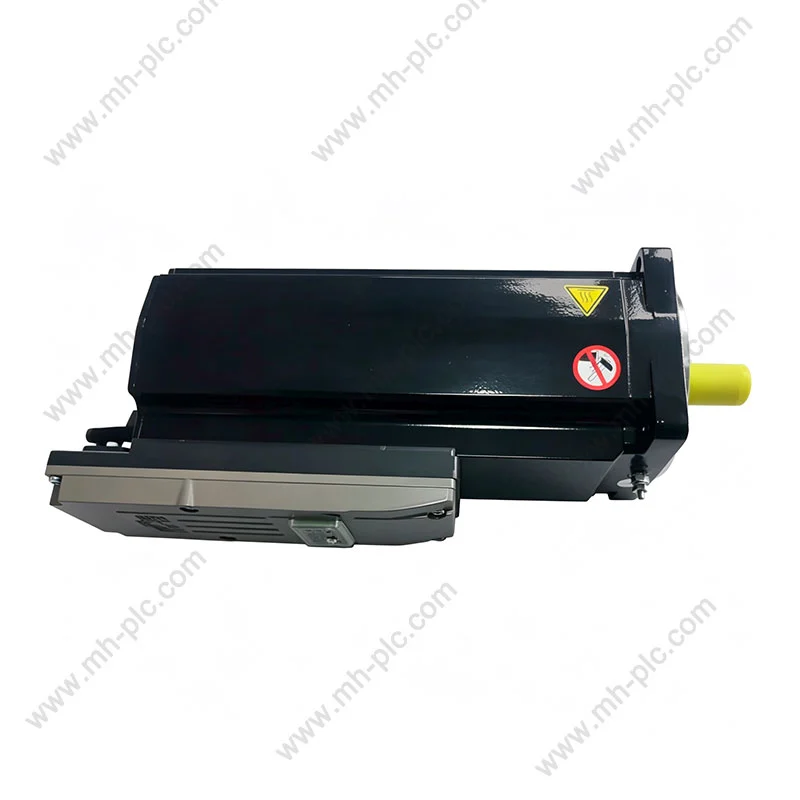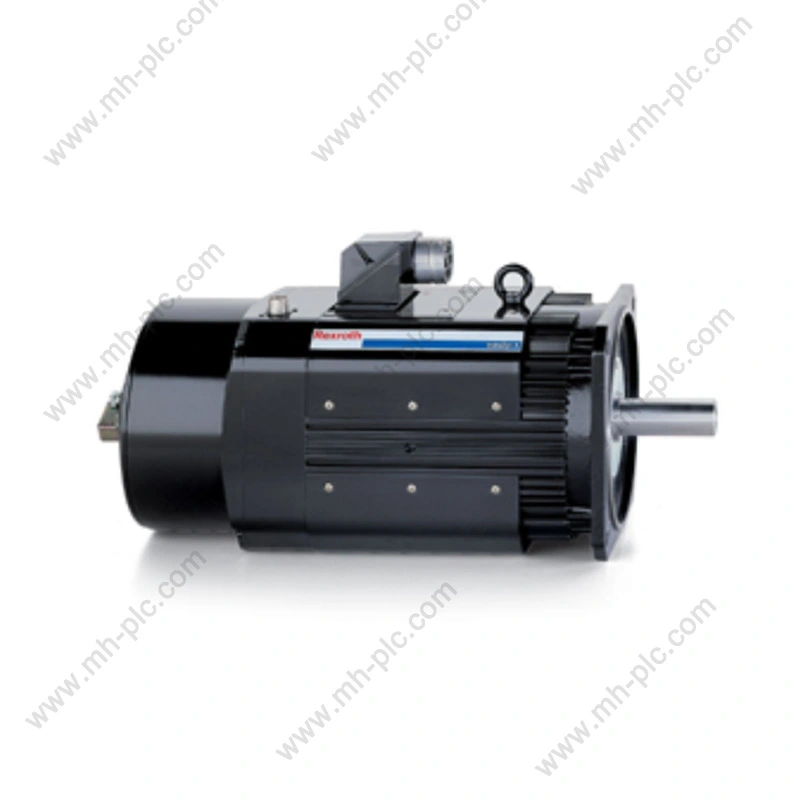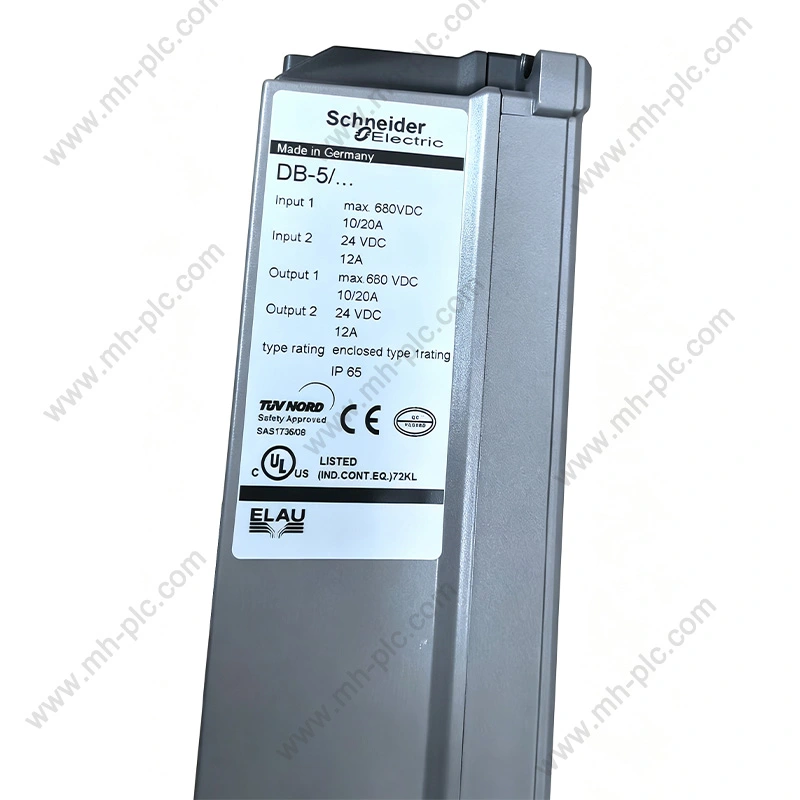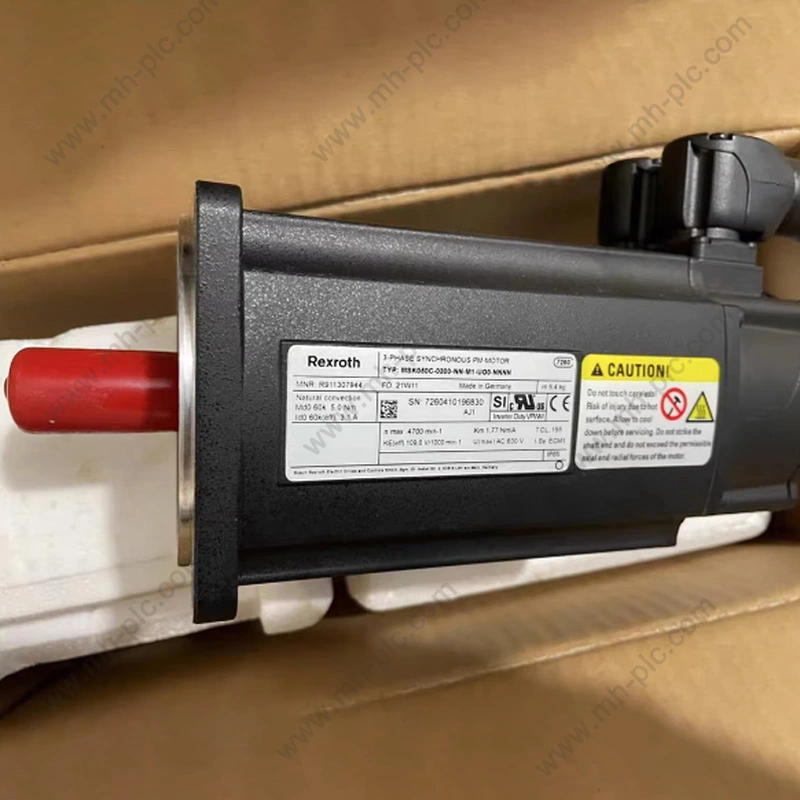
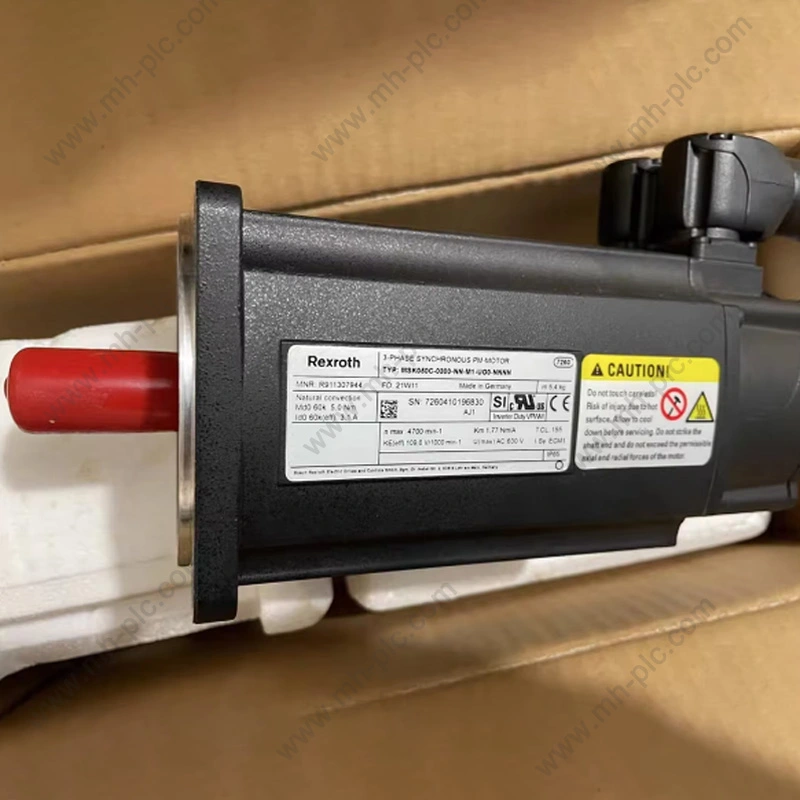
レックスロスサーボこの製品は、一般に、制御された速度、反復可能な位置決め、応答性の高いトルク性能、および調整された動作を必要とする産業用機械向けと考えられています。ただし、海外の購入者にとって、適切な製品を選択することは、単に適切な出力定格を持つサーボ モーターを選択するだけの問題ではありません。アプリケーション全体は、連続トルクとピークトルク、動作速度、フィードバックの種類、保持ブレーキ、機械的寸法、コントローラーの互換性、通信インターフェース、モーターと対応する駆動システムの関係にも依存する場合があります。製品の世代では、機械的および電気的な詳細も異なる場合があるため、交換やメンテナンスのプロジェクトでは正確なモデル番号が特に重要になります。
目次
トピックをクリックすると、そのセクションに直接ジャンプします。
サーボの選択がマシンと密接に関係しているのはなぜですか?
サーボモーターは単独では動作しません。その適合性は、機械が何を要求するか、どれだけ早く応答しなければならないか、加速と減速の頻度、および命令された軌道をどれだけ正確にたどる必要があるかによって決まります。
包装機を考えてみましょう。 1 つの軸は製品を所定の位置に移動し、別の軸はシール機構を制御し、3 番目の軸は材料の動きを切断プロセスと同期させます。各軸には、異なる負荷、速度範囲、慣性、加速プロファイルを設定できます。
工作機械はさまざまな要件を作成します。その送り軸には、長期間の動作期間にわたって再現性の高い位置決めと制御された動作が必要な場合があります。ロボットは、方向の素早い変更と多軸の協調動作を優先する場合があります。マテリアルハンドリングシステムには、変動するペイロードの下での急速な加速、制御された停止、および信頼性の高い動作が必要な場合があります。
これらの例は、カタログの出力範囲だけではなく、機械の動作要件からサーボ製品を選択する必要がある理由を示しています。
速度、加速度、減速度、移動距離、サイクルタイム、繰り返し動作の頻度を定義します。
連続トルク、ピークトルク、慣性、摩擦、重力負荷、プロセスの外部力を決定します。
必要な位置、速度、トルク、繰返し精度、整定性能を定義します。
モーター、ドライブ、フィードバック、コントローラー、通信、コネクター、機械的インターフェースのマッチングが必要です。
平均負荷が十分ではない理由
多くの機械には、平均的な動作条件とピーク時の動作条件の間に大きな違いがあります。位置決め軸は、ほとんどの時間を保持またはゆっくりと移動することに費やしますが、それでも急速に加速するにはかなりのトルクが必要です。
同様に、垂直軸には、平均移動速度が遅い場合でも、継続的に重力負荷がかかる可能性があります。
サイクルタイムによって選択が変わる理由
頻繁に加速と減速を行うと、安定した速度で連続的に動作する機械よりもモーターとドライブに多くの負荷がかかります。
モーターの熱挙動は完全なサイクルにも依存します。ピークトルクが繰り返されると、1 回の短い加速イベントとそれに続く長いアイドル期間とは異なる熱状態が発生する可能性があります。
なぜ力学が電子性能に影響を与えるのか
サーボ コントローラーは応答性が高くなりますが、機械の精度はバックラッシュ、カップリングの柔軟性、ベルトの伸び、ネジの精度、構造の剛性、ベアリングの状態、アライメントによっても影響されます。
このため、適切なサーボの選択には機械的な評価を伴う必要があります。
サーボ軸はどのようにして制御された動きを生み出すのでしょうか?
一般的なサーボ軸は、電力変換、リアルタイム制御、モーターフィードバック、マシンレベルのコマンドを組み合わせています。
モーション コントローラーはターゲットの動きを定義します。ドライブはコマンドをモーターの電流と電圧に変換します。モーターはトルクを発生します。フィードバック デバイスは実際の動きを報告します。次に、制御ループは実際のパフォーマンスをコマンドと比較し、修正を行います。
位置指令
マシンコントローラーは目標位置または軌道を指定する場合があります。単純なインデックス作成アプリケーションでは、ターゲットを固定位置にすることができます。協調システムでは、コマンドは動作プロファイルに従って連続的に変化する場合があります。
速度制御
システムはフィードバック信号を使用して実際の速度を決定できます。予期せぬ負荷によりモーターの速度が低下した場合、ドライブは必要なトルク生成電流を増加させて補償します。
電流制御
電流ループは、外側の位置ループよりもはるかに高速で動作します。その目的は、トルクを迅速に制御できるようにモーター電流を調整することです。
位置補正
実際の位置が指令された位置と異なる場合、制御システムは必要な補正を決定します。過度に攻撃的なシステムは発振を引き起こす可能性があり、応答性の低いシステムは追従エラーを増加させる可能性があるため、適切なチューニングが必要です。
| 制御層 | 主な目的 | 典型的な懸念事項 |
|---|---|---|
| 位置ループ | 指令された位置を追跡します | 精度、追従誤差、セトリング |
| 速度ループ | モーターの速度を調整します | 速度安定性と外乱応答性 |
| 電流ループ | モーター電流とトルクを制御 | 動的応答と電流制限 |
| パワーステージ | モーターに電力を供給します | 電圧、電流、スイッチング、熱挙動 |
閉ループ制御が重要な理由
フィードバックがなければ、コントローラーはモーターが実際に指令された位置または速度に到達したかどうかを直接判断できません。閉ループ制御により、システムは逸脱を検出して応答できます。
これは、動作中にマシンの負荷が変化する場合に特に役立ちます。
チューニングがマシンを反映する必要がある理由
剛性の高い直結機構により、柔軟なベルト駆動軸によるさまざまな制御設定に耐えることができます。大きな慣性負荷は、軽量の移動キャリッジとは異なる動作をします。
したがって、サーボチューニングは機械的構成が確立された後に実行する必要があります。
モーションコーディネーション
多軸マシンでは、モーション コントローラーが全体の軌道を調整しながら、各ローカル サーボ ループが独自のモーターを処理します。
同期の品質は、コントローラーのパフォーマンス、通信タイミング、ドライブの応答、軸間の機械的一貫性に依存します。
どのコンポーネントを組み合わせる必要があるか?
完全なサーボ軸には、通常、調整されたセットとして機能する必要がある複数のコンポーネントが含まれています。
モーター
モーターは機械的トルクを提供します。重要なパラメータには、定格トルク、ピークトルク、定格速度、最高速度、フィードバックタイプ、取り付け寸法、シャフト寸法、およびオプションの保持ブレーキが含まれます。
ドライブ
ドライブはモーター電流を制御し、フィードバック情報を受信します。電流範囲、電圧クラス、制御機能、エンコーダインターフェース、通信オプション、機械的取り付け寸法は、モーターとコントローラーに対応する必要があります。
フィードバック装置
エンコーダまたはレゾルバは、モータが実際に何を行っているかをドライブに伝えます。ドライブはフィードバック技術と電気インターフェースを理解する必要があります。
モーションコントローラー
モーション コントローラーは軌道と座標軸を生成します。マシンに応じて、これはモーション機能を備えた PLC、CNC 制御、ロボット コントローラー、または別の自動化プラットフォームになります。
メカニカルトランスミッション
ギアボックス、カップリング、ボールネジ、ベルト、ラック、プーリー、その他の機構により、モーターの動きが機械の動きにどのように変換されるかが決まります。
| システム部分 | 主な機能 | 重要な互換性ポイント |
|---|---|---|
| サーボモーター | 機械的トルクを生成します | トルク、速度、フィードバック、取り付け |
| サーボドライブ | 電気出力を制御します | モーター定格、フィードバック、電圧、電流 |
| エンコーダまたはリゾルバ | モーションフィードバックを提供します | インターフェース、解像度、通信 |
| モーションコントローラー | モーションコマンドを生成します | ネットワークと制御の互換性 |
| メカニカルトランスミッション | 動きを機械に伝える | 比、バックラッシ、剛性、寸法 |
モーターとドライブのペアリング
サーボ モーターとドライブは、多くの場合、互換性のある組み合わせとして設計されています。これにより、ドライブに確立されたモーター データと互換性のあるフィードバック設定を含めることができるため、試運転が簡素化されます。
交換プロジェクトの場合、マシンコントローラーと機械システムが変更されていない場合、元のモーターとドライブの関係を維持することが特に役立ちます。
コントローラとドライブの通信
The controller and drive need to exchange motion commands and status information. The required communication architecture should be identified before equipment is selected.
なぜアクセサリーが重要なのか
電源ケーブル、フィードバック ケーブル、コネクタ、ブレーキ コンポーネント、取り付けアクセサリはすべて、設置の成功に影響を与える可能性があります。
これらの部分は、無関係な余分なものとして扱うのではなく、完全な構成の一部としてチェックする必要があります。
トルク、速度、慣性は製品の選択をどのように左右しますか?
トルクと速度はモーター選択の基礎となります。慣性、加速時間、デューティ サイクルによって、選択したモーターが必要な動作を実行できるかどうかが決まります。
連続トルク
連続トルクは、定義された熱条件下での継続的な動作中に供給できるトルクを表します。
これは、マシンのデューティ サイクルの実際の連続部分と比較する必要があります。
ピークトルク
ピーク トルクは、加速、急速な後進、プロセス外乱などの短期間のイベントをサポートします。
ピークの期間とそれが発生する頻度は両方とも重要です。
速度範囲
モーターは、機械に必要な速度範囲内で動作する必要があります。高い最高速度は、機械整備士と制御システムが安全に使用できる場合にのみ役立ちます。
負荷イナーシャ
慣性は、回転速度の変化に対する抵抗を測定します。慣性が大きくなると、加速または減速時により多くのトルクが必要になります。
ギアボックスを使用する場合、モーターに反映される負荷慣性は伝達比によって変化します。
重力荷重
垂直軸は特殊なケースです。重力により持続的なトルク要求が発生し、保持ブレーキが必要になる場合もあります。
| パラメータ | 尋ねるべき質問 | なぜそれが重要なのか |
|---|---|---|
| 連続トルク | 持続動作時に必要なトルクはどれくらいですか? | 熱的適合性を決定します |
| ピークトルク | 短時間の最大トルクはどれくらいですか? | 加速と外乱の能力を決定します |
| スピード | 最小および最大動作速度はどれくらいですか? | モーターの動作範囲を定義します |
| 慣性 | どれくらいの回転質量を加速する必要がありますか? | トルクとチューニングに影響を与える |
| サイクルタイム | 軸はどのくらいの頻度で動きを繰り返しますか? | 熱要件と動的要件に影響を与える |
RMS トルクが重要となる理由
周期的な機械の場合、モーターは同じトルクを継続的に受けることはありません。高トルクで加速し、中程度のトルクで走行し、減速した後、アイドル状態のままになることがあります。
RMS トルクは、サイクル全体にわたる熱需要の有用な表現を提供します。
加速トルク
単純化された機械的関係は次のとおりです。
加速トルク=イナーシャ×角加速度
この関係は、慣性が大きく加速が激しい機械では、定常状態の負荷が比較的小さい場合でも、かなりのピーク モーター トルクが必要になる理由を示しています。
伝達比
ギアボックスは、モーター側の反射慣性を低減しながら、出力トルクを増加させることができます。したがって、実際の選択では、モーターと機械式トランスミッションの両方を考慮する必要があります。
外部プロセス力
切断、プレス、張力、クランプ、巻き取り、その他の操作により外力が発生し、モーターのトルク要件が増大する可能性があります。
- 動きを定義します。移動量、速度、加速度、減速度、サイクルタイムを確立します。
- 負荷を決定します。質量、慣性、摩擦、重力、プロセスの外部力を特定します。
- レビュー送信:ギアボックス比、ネジピッチ、ベルト比、またはその他の機械的関係を記録します。
- トルクを計算します。連続、加速、およびピークの要件を決定します。
- 速度を確認します:必要な動作範囲がモーターの指定範囲内にあることを確認してください。
- 熱負荷を確認します。1 つの動作点ではなく、繰り返しサイクル全体を評価します。
サーボアプリケーションではなぜフィードバックタイプが重要なのでしょうか?
フィードバックは、モーション制御ループを閉じるために必要な情報を提供します。さまざまなフィードバック技術により、分解能、位置情報、堅牢性、電気インターフェースのさまざまな組み合わせが提供されます。
インクリメンタルエンコーダ
インクリメンタルエンコーダは、モーターシャフトの回転に応じてパルス信号を生成します。制御システムはこれらのパルスを使用して動きと方向を決定します。
これらは、起動後に参照手順が許容される多くのアプリケーションに適しています。
アブソリュートエンコーダ
絶対値エンコーダは、定義された位置情報を提供します。設計によっては、これによりシステムは電力復旧後にシャフトの位置をより直接的に識別できるようになります。
これは、起動直後の位置情報が重要なマシンで役立ちます。
リゾルバーフィードバック
レゾルバは、電磁原理を使用して角度位置を決定するため、堅牢性が重要な要求の厳しい環境に適しています。
解決
フィードバック分解能は、シャフトの動きがどの程度細かく測定できるかを示します。解像度が高くなると、より優れた制御が可能になりますが、機械的な不正確さが自動的に排除されるわけではありません。
| フィードバックの種類 | 基本特性 | 選択の考慮事項 |
|---|---|---|
| インクリメンタルエンコーダ | パルスベースの相対移動情報 | 基準位置とインターフェース |
| アブソリュートエンコーダ | 定義されたシャフト位置情報 | 解像度と通信 |
| リゾルバ | 電磁位置フィードバック | 環境堅牢性とインターフェース |
フィードバックと位置決め精度
位置決め精度はエンコーダの解像度以上のものに依存します。機械的なバックラッシュ、カップリングの柔軟性、ボールねじの精度、フレームの剛性、熱膨張、およびコントローラーの調整はすべて、最終的な機械誤差に寄与する可能性があります。
フィードバックケーブルの配線
フィードバック ケーブルは、多くの機械の電源ケーブルやスイッチング電子機器の近くで動作します。シールド、接地、コネクタの完全性、および適切な配線は、信号品質の維持に役立ちます。
交換時にフィードバックの互換性が重要な理由
既存のドライブは、特定のフィードバック技術用に構成されている場合があります。したがって、異なるエンコーダ インターフェイスを備えた交換用モータには、異なるドライブまたはフィードバック オプションが必要になる場合があります。
サーボドライブはモーションパフォーマンスにおいてどのような役割を果たしますか?
サーボ ドライブは、マシン コントローラーとモーターの間の電力および制御インターフェイスです。これは、モーターがコマンドの変化にどれだけ速く正確に応答できるかを決定します。
電力変換
ドライブは入力電力を制御されたモーター電流に変換します。半導体スイッチングは、制御アルゴリズムに従って必要な三相出力を生成します。
電流規制
電流調整はトルク制御の中心です。電流応答が速いため、マシンの負荷が変化したときにドライブが迅速に反応できます。
フィードバック処理
ドライブはエンコーダまたはリゾルバのデータを解釈し、その情報を指令された動作と組み合わせて補正を計算します。
保護
ドライブは通常、電流、電圧、温度、その他の内部動作条件を監視します。保護応答には、障害に応じて、アラーム、電流制限、制御停止、またはシャットダウンが含まれます。
コミュニケーション
ドライブは、指定された産業用ネットワークを通じて PLC、CNC、モーション コントローラー、HMI、または監視システムと通信できます。
| ドライブ機能 | 目的 | アプリケーションへの影響 |
|---|---|---|
| 電流制御 | モーター電流を調整します | トルク応答性 |
| 速度制御 | 指令された速度を維持します | 速度の安定性 |
| 位置制御 | 指令された位置を追跡します | 位置精度と整定 |
| フィードバック処理 | 実際の動きを読み取る | 閉ループ補正 |
| 保護 | 動作状況を監視します | 障害対応と機器保護 |
| コミュニケーション | 制御データと診断データを交換します | PLCと機械の統合 |
アプリケーションによってドライブのサイズが異なる理由
連続的に回転する軸に使用されるドライブには、高速インデックスに使用されるドライブと同じ要件がない場合があります。
頻繁な加速と高いピーク トルクでは、より大きな短期電流容量が必要になる場合があります。
ドライブとモーターのデータ
ドライブでは、意図した制御性能を達成するためにモーター固有のパラメータが必要になる場合があります。
モーターデータが間違っていると、トルク制御が不十分になったり、不必要な電流が流れたり、誤った保護動作が発生したりする可能性があります。
ドライブの熱条件
キャビネットの温度、取り付け間隔、スイッチング周波数、出力電流、換気はすべてドライブの温度に影響します。
したがって、設置設計は、ドライブの指定された環境および熱要件に従う必要があります。
ブレーキ、コネクタ、機械的インターフェイスは選択にどのような影響を与えますか?
交換に関する問題の多くは、コア モーターの定格ではなくインターフェイスで発生します。モーターは必要なトルクと速度を満たしていても、シャフト、フランジ、コネクタ、またはブレーキの違いにより機械に適合しないことがあります。
保持ブレーキ
保持ブレーキは、電気トルクが除去されたときにモーターの静止位置を維持できます。垂直軸ではこの機能が頻繁に必要になります。
ブレーキ電圧、配線、リリース動作、およびコントローラーのシーケンスをチェックする必要があります。
軸寸法
シャフトの直径とシャフトの長さは、カップリング、ギアボックス、プーリー、またはその他の機械式トランスミッションと一致する必要があります。
フランジ寸法
モーターの取り付けは通常、フランジ パターン、ボルトの間隔、パイロットの直径、およびモーター全体の寸法によって決まります。
コネクタ配列
電源コネクタとフィードバック コネクタの位置は、モデル ファミリまたは製品世代によって異なる場合があります。コネクタの向きも、ケーブルの配線やキャビネットのレイアウトに影響を与える可能性があります。
冷却装置
一部のモーターは自然冷却に依存していますが、他のモーターは製品設計に応じて追加の冷却装置を使用できます。
| インタフェース | 確認すべき内容 | なぜそれが重要なのか |
|---|---|---|
| ブレーキ | ブレーキの種類と電圧 | ホールディングとコントロールの互換性 |
| 軸 | 直径、長さ、キー溝(該当する場合) | メカニカルカップリング |
| フランジ | 取付寸法とパイロット | 物理的な設置 |
| 電源コネクタ | コネクタの種類とピン配置 | 電気設備 |
| フィードバックコネクタ | エンコーダインターフェースと配線 | 閉ループ動作 |
| 冷却 | 冷却方法と設置要件 | 熱性能 |
交換プロジェクトで取り付け寸法が重要な理由
産業用機械は多くの場合、固定された取り付けポイントを中心に設計されています。全体の寸法が異なる交換用モーターは、電気定格が許容できる場合でも、機械的な再設計が必要になる場合があります。
コネクタの向きが重要な理由
ケーブルの配線は、保護カバー、機械のガード、可動コンポーネント、キャビネットの壁によって制限されることがよくあります。したがって、コネクタの向きが設置の実用性に影響を与える可能性があります。
ブレーキ解除タイミング
垂直軸の場合、ブレーキの解除とモーターのトルク生成を調整する必要があります。ブレーキを解除するのが早すぎたり、ブレーキがかかる前にモーターのトルクを除去したりすると、軸が望ましくない動きを引き起こす可能性があります。
さまざまなサーボ製品の世代をどのように評価する必要がありますか?
産業オートメーション機器は多くの場合、長年にわたり使用され続けます。その結果、エンジニアやメンテナンス チームは、さまざまなマシンに合わせて、より新しい世代の確立された製品を調達する必要がある場合があります。
関連製品ファミリーは、寸法、フィードバック オプション、ドライブの互換性、通信アーキテクチャ、または利用可能なアクセサリが異なっていても、同様の機能を共有できます。
確立されたモーターファミリー
古い自動化システムは、何年にもわたって確実に動作し続けることができます。交換が必要な場合は、元の部品番号から、取り付けられている構成に関する貴重な情報が得られます。
新しいモーターファミリー
新しい製品ファミリーでは、異なる筐体寸法、フィードバック オプション、冷却方法、または統合機能が提供される場合があります。
これらの製品は、新しいプロジェクトに非常に適していますが、必ずしも古いモーターの直接の機械的代替品になるわけではありません。
モデルコードが重要な理由
工業用モデル番号は重要な構成情報をエンコードできます。接尾辞の小さな違いにより、フィードバック、ブレーキ、巻き上げ、取り付け、またはその他のオプションが区別される場合があります。
| 比較ポイント | 確認すべきこと | 無視した場合の交換リスク |
|---|---|---|
| モーターファミリー | 元の家族と提案された家族 | 異なる技術アーキテクチャ |
| 型番 | 完全な材料番号 | 間違った構成 |
| フィードバック | エンコーダまたはリゾルバの仕様 | ドライブの非互換性 |
| ブレーキ | ブレーキオプションと電圧 | コントロールまたは保持の問題 |
| 取り付け | フランジとシャフトの寸法 | 機械的設置の競合 |
| ドライブ関係 | 互換性のあるドライブ ファミリ | サーボシステムの組み合わせが間違っている |
交換してもハードウェアが必ずしも同一であるとは限りません
廃止されたモデルまたは入手不可能なモデルは、新しい製品ファミリーと比較して評価する必要がある場合があります。このような状況では、電気的、機械的、フィードバック、ソフトウェア、制御、通信の特性を比較する必要があります。
同じ製品ファミリーを維持すると便利な場合
マシンに同じ確立されたプラットフォームからの複数の軸が含まれている場合、同じエコシステムを維持することで構成とスペアパーツの管理を簡素化できます。
別の家族が適切な場合
新しいマシンや制御システムの大幅なアップグレードにより、別のサーボ プラットフォームを使用できる可能性があります。これは、単純な製品の置き換えではなく、システム エンジニアリングの決定として扱う必要があります。
高応答モーションが必要な産業用アプリケーションはどれですか?
サーボ システムは、機械が反復可能な動作、高加速度、調整された軸、または正確な位置決めを必要とする場合に特に関連します。
インデックス付け、フィルム送り、切断、シール、充填、および同期した製品の取り扱い。
送り軸、位置決め、協調動作、および精密な機械制御。
調整された速度、位置、トルク応答が必要な多軸動作。
ローラーの同期、位置合わせ、巻き取り、スリット、張力関連の動作。
挿入、締め付け、分配、プレス、検査のための繰り返し可能な位置決め。
インデックス、搬送システム、リフティング、ピックアンドプレイス、自動位置決め。
包装
包装機械は多くの場合、正確なタイミングに依存します。別の軸が切断またはシールを実行している間に、製品は正しい位置に到着する必要があります。
サーボ システムは、同期されたモーション コマンドを通じてこれらのアクションを調整するのに役立ちます。
工作機械
工作機械には、正確な送り動作と再現可能な位置決めが必要な場合があります。サーボ軸は、ボールねじ、回転テーブル、またはその他の位置決め機構を駆動できます。
ロボット工学
ロボット システムは、計画された軌道に従って一緒に移動する複数の軸に依存します。各サーボドライブがローカルモーターを制御している間、コントローラーは全体的な調整を処理します。
印刷と変換
印刷および変換装置では、多くの場合、ローラーと処理セクション間の正確な関係が必要です。速度の違いは、登録やマテリアルハンドリングに影響を与える可能性があります。
組立自動化
組立機械は短い動作を高頻度で繰り返すことがよくあります。したがって、一貫した加速、減速、位置決め、およびトルク応答が重要になる可能性があります。
マテリアルハンドリング
自動ハンドリング装置では、迅速な移動とその後の制御された停止が必要になる場合があります。負荷はサイクルごとに異なる場合もあります。
| 応用 | 一般的な動作要件 | 重要な選択領域 |
|---|---|---|
| 包装 | インデックス作成と同期 | 位置制御と通信 |
| 工作機械 | 正確な送り動作 | フィードバックと動的応答 |
| ロボット工学 | 多軸軌道 | 同期と位置制御 |
| 印刷 | ローラーの同期 | 速度調整と調整 |
| 組み立て | 素早く再現可能な動き | 加速と整定挙動 |
| マテリアルハンドリング | 高速転送と制御された停止 | トルク、慣性、制動 |
技術的な優先順位はアプリケーションによって決定されます。高速パッケージング軸には高速応答が必要ですが、重いトランスファー軸にはピーク トルクと慣性ハンドリングがより重視されることがあります。
交換品を注文する前に購入者が確認すべきことは何ですか?
新製品は既存の機械および制御アーキテクチャに適合する必要があるため、交換プロジェクトは多くの場合、新しい機器の調達よりも要求が厳しくなります。
完全なモデル番号を確認してください
通常は、短縮された製品名よりも完全な材料番号の方が便利です。これは、必要な電圧、フィードバック、ブレーキ、巻線、または機械的構成を区別するのに役立ちます。
モーターの銘板を確認してください
電力、トルク、速度、電流、電圧、フィードバック情報、ブレーキ情報、および完全なモデル番号を記録します。
既存のドライブを確認してください
ドライブのモデル、定格電流、供給電圧、制御プラットフォーム、フィードバック インターフェイス、通信オプション、および取り付けられているアクセサリを確認します。
コントローラーを確認してください
PLC、CNC、ロボット コントローラー、またはモーション コントローラーを特定し、既存のドライブとどのように通信するかを決定します。
Check the mechanical interface
シャフト寸法、フランジ寸法、ボルトパターン、パイロット寸法、設置可能スペースを測定します。
ケーブル配線を確認してください
電源ケーブルとフィードバック ケーブルは、コネクタのタイプ、長さ、配線、シールド、および該当する場合はピンの割り当てを検証する必要があります。
| 交換チェック | 必要な情報 | 理由 |
|---|---|---|
| モーター型式 | 完全な材料番号 | 正確な構成を識別する |
| ドライブモデル | 完全なモデルとオプション | 制御の互換性を確認します |
| フィードバック | エンコーダまたはリゾルバの情報 | 閉ループの互換性を確保 |
| ブレーキ | ブレーキオプションと電圧 | 正しい保持操作をサポート |
| 機械的なフィット感 | シャフト、フランジ、寸法 | 物理的な設置を確認する |
| コミュニケーション | PLCまたはコントローラーインターフェイス | 機械の統合を維持 |
なぜ写真が役立つのか
銘板の写真を使用すると、特に印刷されたコードが長い場合や複数の構成セグメントが含まれる場合に、モデルの識別が容易になります。
コネクタと取り付け配置の写真も、機械的および電気的な違いを特定するのに役立ちます。
元のアプリケーションを説明する必要がある理由
モーターが包装ライン、工作機械、ロボット、またはコンベアで使用されていることを知ることで、トルク、速度、ブレーキ、および制御要件のコンテキストが得られます。
外観に基づいて交換してはいけない理由
2 つのサーボ モーターは、フィードバック システム、シャフト寸法、取り付け構成、ドライブの互換性が異なっていても、見た目は似ています。
- インストールされているモデルを記録します。完全なモーターとドライブのモデル番号を取得します。
- 技術的評価を記録します:電圧、電流、トルク、電力、速度を確認します。
- フィードバックを特定する:エンコーダまたはリゾルバのタイプとインターフェイスを記録します。
- ブレーキ構成を確認します。保持ブレーキの有無を確認してください。
- 寸法を確認します。シャフト、フランジ、取付部、全体の寸法を比較してください。
- 通信を確認します:PLC、CNC、またはモーション コントローラーの互換性を確認します。
- アプリケーションを確認します。実際の機械のデューティと動作要件を説明します。
- 提案されたモデルを確認します。ご注文前に完全な製品構成をご確認ください。
サプライヤーはモデルベースのソーシングをどのように支援できますか?
ブランドの産業オートメーション機器の場合、サプライヤーは、購入者が正しいモデルを特定し、注文が確定する前に互換性を確認できるように支援することで、付加価値を高めることができます。
モデルの識別
元の材料番号は、要求された製品ファミリおよび用途と照合して確認できます。
これは、顧客が設置されているマシンのモデルは知っているが、どのサーボ コンポーネントが必要かが不明な場合に特に役立ちます。
構成のチェック
サプライヤーは、モーター定格、フィードバック、ブレーキ、取り付け、関連するドライブ要件などの主要な技術的詳細の比較を支援できます。
交換品の調達
メンテナンス チームは、長年稼働している機械のコンポーネントを必要とすることがよくあります。リクエストされた製品は、最新のシリーズではなく、確立された製品ファミリーに属している可能性があります。
したがって、モデルに焦点を当てた調達プロセスは、新しい製品ファミリーに対する一般的な推奨事項よりも役立つ可能性があります。
申請情報の照合
元のモデル番号が不完全な場合、アプリケーションの詳細により追加のコンテキストが提供されることがあります。
- マシンタイプ:機器と軸の機能を特定します。
- モーター情報:定格トルク、速度、電圧、電流、モデルを提供します。
- ドライブ情報:現在のドライブ モデルと制御プラットフォームを提供します。
- フィードバック:エンコーダまたはレゾルバの配置を確認してください。
- 機械的データ:シャフト、フランジ、寸法、取り付け情報を提供します。
- 制御システム:PLC、CNC、またはモーション コントローラーを識別します。
サプライヤー主導の検証が重要な理由
工業製品コードは、完全な技術的コンテキストがなければ解釈が難しい場合があります。検索結果では正しいと思われるモデルでも、フィードバック インターフェイス、ブレーキ オプション、機械構成が異なる場合があります。
したがって、出荷前に検証することで、回避可能な取り付け上の問題を防ぐことができます。
新しいプロジェクトと代替プロジェクト
新しい機械の場合、サプライヤーは要求されたトルク、速度、フィードバック、コントローラー、および環境を確認できます。
既存のマシンの場合、通常、元のモデルと銘板の情報が最も強力な出発点となります。
| プロジェクトの種類 | 最も役立つ情報 | サプライヤー重視 |
|---|---|---|
| 新しい機械 | 動作プロファイルと負荷要件 | 製品のマッチングと構成 |
| 定期交換 | 完全オリジナルモデル | 正確なモデルの識別 |
| 古いマシン | 銘板とアプリケーションの詳細 | 確立された製品ファミリーの調達 |
| 制御のアップグレード | 既存のシステムと新しいコントローラー | ドライブと通信の互換性 |
避けるべき一般的な調達ミスは何ですか?
サーボコンポーネントが技術的には必要な製品に近いものの、実際には互換性がない場合、調達ミスにより不必要な遅延が発生する可能性があります。
- 短縮されたモデル番号を使用する場合:サフィックス情報が欠落していると、重要な構成の違いが隠れてしまう可能性があります。
- 電力定格のみを一致させます:トルク、速度、フィードバック、ブレーキ、寸法も重要です。
- インストールされているドライブを無視します。交換用モーターを選択する前に、モーターとドライブの互換性を確認する必要があります。
- フィードバックを無視する:エンコーダまたはリゾルバの違いにより、適切な閉ループ動作が妨げられる場合があります。
- 取り付けインターフェイスを無視すると、次のようになります。シャフトとフランジの違いにより、物理的な取り付けが妨げられる場合があります。
- コントローラーを無視する場合:技術的に適切なドライブでも、既存の通信システムをサポートしていない可能性があります。
- ブレーキを無視すると、ブレーキが欠落しているか、異なるブレーキがあると、垂直軸の動作に影響を与える可能性があります。
- 最新モデルが直接置き換えられると仮定すると、次のようになります。以降の製品世代には、異なる技術インターフェイスが搭載される可能性があります。
型番の問題
長い工業用モデル番号は暗記するのが困難ですが、すべてのセクションに有用な構成情報が含まれている可能性があります。交換をリクエストする場合は、可能な限り完全なコードを提供する必要があります。
電力定格の問題
パワーは比較しやすいですが、完全な動作能力を表すものではありません。
高いピークトルクを必要とする機械には、平均出力が同じで負荷プロファイルがより滑らかな機械とは異なるモーターとドライブが必要になる場合があります。
互換性の問題
提案された組み合わせが技術的に検証されていない限り、モーターとドライブは一致したペアとして扱う必要があります。
ドキュメントの問題
置き換えプロジェクトには、元のドキュメントが不完全な古いマシンが含まれることがよくあります。銘板の写真、キャビネットの写真、配線図、および機械のアプリケーション情報は、必要な構成を再構築するのに役立ちます。
仮定の問題
「同じシリーズ」というのは必ずしも「同じ仕様」を意味するものではありません。関連製品には、さまざまな巻線構成、フィードバック オプション、ブレーキ、コネクタ、または機械的寸法が含まれる場合があります。
プロフェッショナル仕様書にはどのような情報を含める必要がありますか?
専門的なサーボ仕様は、エンジニアリングおよび調達チームが仮定に頼らずに適切な製品を特定するのに十分な情報を提供する必要があります。
| 仕様カテゴリー | 定義する情報 | 選定の目的 |
|---|---|---|
| 機械応用 | マシンタイプと軸機能 | 動作要件を定義します |
| モーター | 型式、トルク、速度、電圧、電流 | モーターの能力を定義します |
| ドライブ | モデル、電圧、電流、オプション | 電力と制御の互換性を定義する |
| フィードバック | エンコーダまたはリゾルバのタイプ | 閉ループの互換性を確保 |
| モーションプロファイル | 速度、加速度、減速度、移動量、サイクルタイム | 動的な要件を定義する |
| 負荷 | 質量、慣性、摩擦、外力 | トルク要件を決定します |
| ブレーキ | ブレーキの有無と電圧 | 保持機能と安全機能をサポート |
| メカニカルインターフェース | シャフト、フランジ、取付寸法 | 身体的なフィット感を確認する |
| コミュニケーション | PLC、CNC、またはモーションネットワークインターフェイス | 自動化の統合を保証 |
| 環境 | 温度、湿度、振動、設置条件 | アプリケーションの適合性を確認します |
アプリケーションから始める
軸が実際に何を行うのかを確認します。 「自動化機器用サーボモータ」というと範囲が広すぎます。動き、負荷、速度、加速度、および制御の要件について説明する、より有益な説明があります。
完全なモーターデータを提供する
可能な場合は、モーターの出力、トルク、速度、電流、電圧、フィードバック、およびブレーキの情報を含める必要があります。
完全なドライブ データを提供する
ドライブのモデル、供給電圧、定格電流、通信オプション、フィードバック インターフェイス、および取り付けられているアクセサリを文書化する必要があります。
モーションサイクルを定義する
加速時間、減速時間、動作速度、移動距離、滞留時間、繰り返し周波数を与えます。
機械的負荷を定義する
質量、慣性、ギアボックス比、ネジのピッチ、プーリーの寸法、摩擦、および外部プロセス力はすべて、選択に影響を与える可能性があります。
環境条件を定義する
周囲温度、キャビネット温度、振動、湿度、塵埃、設置位置を考慮する必要があります。
置換制約を定義する
既存のマシンの場合、変更しない必要があるコンポーネントを仕様で特定する必要があります。これには、コントローラー、キャビネット、ケーブル、ギアボックス、カップリング、および取り付け構造が含まれます。
- 軸を特定します。その機能と機械の位置を説明します。
- インストールされた製品を記録します。完全なモーターとドライブのモデル番号を取得します。
- レコードの評価:トルク、速度、電流、電圧、電力を確認します。
- フィードバックを特定する:エンコーダまたはリゾルバの構成を確認します。
- 機械的インターフェースを確認します。シャフト、フランジ、取付部、全体の寸法を確認してください。
- モーションを定義します。速度、加速度、減速度、移動距離、サイクルタイムを記録します。
- コミュニケーションを定義します。コントローラーとネットワーク アーキテクチャを特定します。
- ブレーキの見直し:回生ブレーキと保持ブレーキの要件を確認してください。
- レビュー環境:温度、湿度、振動、設置条件を確認してください。
- 最終モデルを確認します。購入前に完全な構成をクロスチェックしてください。
購入者はサプライヤーに何を提供する必要がありますか?
- 完全な材料番号:銘板に記載されている完全なモデル コードを提供します。
- 銘板イメージ:可能な場合は鮮明な写真を添付してください。
- ドライブモデル:対応するドライブまたは既存の制御キャビネットの情報を提供します。
- マシンアプリケーション:軸の機能と機械のプロセスを説明します。
- 機械的寸法:交換プロジェクトのシャフトと取り付け情報を提供します。
- フィードバック情報:エンコーダー、リゾルバー、またはその他のフィードバックの詳細を特定します。
- 制御アーキテクチャ:PLC、CNC、モーション コントローラー、および通信インターフェイスを識別します。
この情報により、サプライヤーはより有意義な製品チェックを行うことができます。また、正確な交換品と、追加のエンジニアリング作業が必要となる可能性のある代替構成を区別するのにも役立ちます。
よくある質問
Rexroth サーボ システムは何に使用されますか?
サーボ システムは、制御された速度、トルク、位置決め、または調整された動作を必要とする産業機械で使用されます。一般的なアプリケーションには、パッケージング、工作機械、ロボット工学、印刷、組み立て、自動マテリアルハンドリングなどがあります。
サーボモーターとサーボドライブは同じですか?
いいえ。モーターは機械的トルクを生成し、サーボドライブは制御された電力を供給し、電流、フィードバック、保護、および通信機能を管理します。
なぜフィードバックが必要なのでしょうか?
フィードバックは、実際のモーターの位置または速度に関する情報を提供します。制御システムは実際の動作と指令された動作を比較し、修正を行います。
サーボモータを選ぶときに最も重要な情報は何ですか?
重要な情報には、連続トルク、ピークトルク、速度範囲、負荷慣性、デューティサイクル、フィードバックタイプ、ブレーキオプション、供給要件、取り付け寸法、コントローラーの互換性が含まれます。
モーターのパワーはサーボを選ぶのに十分ですか?
いいえ、電力はパラメータの 1 つにすぎません。実際の動作プロファイル、連続およびピークトルク、速度、慣性、フィードバック、ブレーキ、機械的インターフェース、およびドライブの互換性もチェックする必要があります。
ピークトルクとは何ですか?
ピークトルクは、モーターの短時間のトルク能力です。これは、加速時、急速な後進時、および一時的な負荷外乱時に特に重要です。
なぜ負荷慣性が重要なのでしょうか?
慣性が大きいと、加速または減速するためにより多くのトルクが必要になります。したがって、モーターのサイズ、駆動能力、ブレーキ要件、サーボの調整に影響を与える可能性があります。
インクリメンタルエンコーダとアブソリュートエンコーダの違いは何ですか?
インクリメンタル エンコーダはパルスベースの移動情報を提供し、アブソリュート エンコーダは定義された位置情報を提供します。適切な選択は、機械制御アーキテクチャと位置要件によって異なります。
既存のサーボモータを新しいモデルに置き換えることはできますか?
可能性はありますが、交換品の電気的、機械的、フィードバック、ブレーキ、ドライブ、コントローラー、および通信の互換性を確認する必要があります。新しい製品は自動的に直接置き換えられるわけではありません。
完全なモデル番号が重要なのはなぜですか?
工業用モデル番号により、フィードバック、ブレーキ、取り付け、巻線、電圧、またはその他の構成の詳細を区別できます。短縮コードでは、正確な製品を識別するのに十分な情報が得られない場合があります。
サーボモータを交換する場合の確認事項は何ですか?
完全なモデル、モーター定格、フィードバック システム、ブレーキ、シャフト、フランジ、コネクタ配置、ドライブの互換性、コントローラー インターフェイス、ケーブル配線、設置寸法を確認してください。
1 つのサーボ モーターを異なるドライブで動作させることはできますか?
提案されたドライブがモーターの電気定格、フィードバック技術、制御要件、およびその他のインターフェイスをサポートしている場合のみ。互換性は完全な技術仕様から確認する必要があります。
保持ブレーキの目的は何ですか?
保持ブレーキは、電気トルクが除去されたときにモーターを静止させます。これは、重力によって動きが生じる可能性がある垂直軸で特に役立ちます。
保持ブレーキはダイナミック ブレーキに代わるものですか?
必ずしもそうとは限りません。保持ブレーキは通常、負荷を静止状態に保持することを目的としています。動的停止は、サーボドライブ、制動抵抗器、回生システム、または別の指定された方法に依存する場合があります。
シャフトとフランジの寸法が重要なのはなぜですか?
モーターは機械に物理的に接続する必要があります。シャフト径、シャフト長さ、フランジパターン、パイロット寸法の違いにより、電気定格が一致していても直接取り付けできない場合があります。
サーボドライブではどのような通信システムを使用できますか?
正確なインターフェイスは、選択したドライブとオートメーション システムによって異なります。産業用フィールドバスおよび産業用イーサネットテクノロジーは、モーションコマンド、ステータス情報、診断、および協調制御に使用できます。
サーボシステムは包装機に使用できますか?
はい。包装機器では、インデックス、供給、切断、シール、位置合わせ、同期動作にサーボ軸が頻繁に使用されます。
サーボモーターは工作機械に使用できますか?
はい。サーボ システムは、制御された動作と再現性が重要な送り機能と位置決め機能に一般的に使用されます。
同じパワーでもサーボ交換が失敗するのはなぜですか?
交換品は、トルクと速度の特性、フィードバック、ブレーキ、シャフト寸法、フランジ寸法、コネクタ、ドライブの互換性、または通信が異なる場合があります。力が一致するだけでは同等性は確立されません。
購入者はどのような情報をサプライヤーに送信する必要がありますか?
最も有用な情報には、完全なモデル番号、銘板の写真、取り付けられているドライブのモデル、機械の用途、トルクと速度の要件、フィードバックの種類、ブレーキ構成、機械的寸法、およびコントローラーまたは通信インターフェイスが含まれます。
サプライヤーは古いサーボコンポーネントの特定を手伝ってくれますか?
はい。サプライヤーは、完全なモデル番号、銘板情報、写真、アプリケーションの詳細を使用して、要求された製品を特定し、関連する構成を確認することができます。
常に最新世代の製品を選択する必要がありますか?
いいえ。新しいマシンの場合は、現在の製品ファミリーが適切な場合があります。既存のマシンの場合、最適なソリューションは、正確に確立されたモデルか、既存の電気的および機械的インターフェイスを維持する慎重に検証された代替品である可能性があります。
なぜモーターとドライブを一緒に評価する必要があるのでしょうか?
ドライブは必要な電流を供給し、モーターのフィードバックを正しく解釈する必要があります。モーターとドライブの互換性は、制御性能とコミッショニングに直接影響します。
サーボの選択が技術的に信頼できる理由は何ですか?
信頼できるサーボの選択は、製品名ではなくマシンから始まります。機械は、軸がどのように移動する必要があるか、どのくらいのトルクが必要か、軸がどのくらい速く加速する必要があるか、どのくらいの頻度で反転するか、指令された軌道にどの程度正確に従わなければならないかを決定します。
そこから、モーターとドライブを調整されたペアとして選択する必要があります。連続トルクは持続的な動作を決定し、ピークトルクは短期間の動的能力を決定し、速度は使用可能な動作範囲を定義します。負荷の慣性、重力、伝達比、およびプロセスの力によって、実際の機械的要求が決まります。
フィードバックは、もう 1 つの重要な層を追加します。エンコーダまたはリゾルバ テクノロジはドライブに一致する必要があり、利用可能な解像度は必要な制御パフォーマンスをサポートする必要があります。同時に、バックラッシュ、柔軟性、アライメント、伝達誤差によって最終的な位置決め性能が制限される可能性があるため、機械的精度は依然として重要です。
置き換えプロジェクトでは、さらに詳細な注意が必要になります。交換が承認される前に、完全なモデル番号、モーターの銘板、ドライブ情報、コネクタの配置、ブレーキ オプション、シャフトの寸法、フランジ パターン、および通信インターフェイスをすべて検証する必要があります。
ここで、海外のバイヤーにとってモデルベースの調達が現実的になります。幅広い製品カテゴリから汎用サーボ コンポーネントを選択する代わりに、より信頼性の高い方法は、必要なモデルを正確に特定し、それを既存の機械または計画されているアプリケーションに対して検証することです。
新しい機器の場合は、トルク、速度、慣性、デューティ サイクル、フィードバック、コントローラー、通信要件から選択を始めることができます。メンテナンスおよび交換プロジェクトの場合、通常、元の材料番号と銘板情報が最も強力な出発点となります。
適切に適合したサーボ システムは、最終的には、モーター、ドライブ、フィードバック、コントローラー、通信、ケーブル配線、ブレーキ、機械的伝達、機械構造など、複数の層が連携して動作することに依存します。
したがって、ブランドの産業オートメーション機器を調達する購入者にとって、目標は、単に類似しているサーボ モーターを特定することではありません。目標は、マシンと技術的に互換性があり、意図されたアプリケーションに実用的な構成を特定することです。
調達するときは、レックスロスサーボ製品の完全なモデル番号、機械アプリケーション、既存のドライブ情報、フィードバック タイプ、機械的寸法、およびコントローラーの詳細を提供することで、サプライヤーは正確なモデル マッチングのためのより強力な基盤を得ることができます。
適切なサーボ モデルを特定するのにサポートが必要ですか?
マオ・ホイブランドの産業オートメーション製品を供給し、モデルの識別、交換品の調達、技術仕様のチェック、およびアプリケーションベースの製品マッチングをサポートします。必要なモデル、銘板情報、または機械のアプリケーションの詳細については、お問い合わせ.